从掩模到晶圆:光刻前向模型与误差传播
文章目录
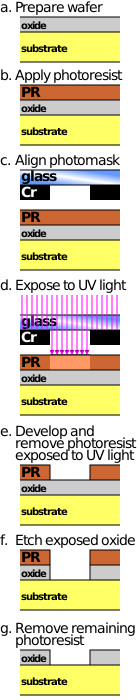
从掩模数据库到刻蚀后晶圆轮廓,图形转移经历几何、电磁场、化学状态与材料边界之间的转换。写后掩模的三维形貌决定出射衍射场,投影光学与膜堆栈决定胶内能量分布;曝光和后曝光烘烤改变材料溶解性,显影与刻蚀再形成最终边界。
这些过程可以按工程接口分解为多个前向模块:
设计几何 → 写后掩模三维边界 → 掩模出射复数场 → 空中像与胶内能量分布 → 曝光潜像 → PEB 后溶解度场 → 显影后三维胶形 → 刻蚀后晶圆轮廓
本文采用八类前向物理转换,并将计量校准和随机过程另行讨论。模块划分服务于模型接口和误差预算,不构成统一的软件分类。每个接口需要保留下游计算所依赖的相位、深度或材料状态,否则各模块的局部精度无法保证组合后的预测精度。
设计目标、掩模目标与物理掩模
日常交流里的“mask pattern”常常混指三种对象:
- 设计目标:晶圆上希望得到的目标轮廓,属于设计坐标系。
- 掩模目标:经过光学邻近效应修正(OPC)、逆向光刻技术(ILT)或光源—掩模协同优化(SMO)得到的 reticle target。它可能带有偏置、serif、hammerhead、亚分辨率辅助图形,甚至是曲线化或像素化形状。
- 物理掩模:实际制造出来的掩模。电子束写入、抗蚀剂、显影、刻蚀和计量会带来线边粗糙、角部圆化、侧壁角和局部尺寸误差。
模型输入必须明确对应理想版图、OPC 后的掩模目标或写后实测三维掩模。
三者不能直接互换。把理想多边形交给成像模型,等于假设掩模制造没有误差。在宽松节点,这类误差可能被工艺窗口吸收;到了低 $k_1$、强 OPC、EUV 或高数值孔径场景,它会进入边缘放置误差(EPE)和最佳焦面误差。

掩模的三维电磁响应
薄掩模近似又称 Kirchhoff 模型,计算成本较低。它把掩模视为没有厚度的二维复透过率函数:开口区透光,吸收区遮光,移相区再附加相位。掩模衍射谱可以直接由二维傅里叶变换得到,速度很快,适合全芯片 OPC。
但真实掩模有厚度。当特征尺寸与曝光波长进入同一量级,或 EUV 多层膜、吸收体和侧壁不可忽略时,光会在材料界面反射、耦合并发生偏振转换,改变各衍射级次的振幅和相位。
相位尤其关键。晶圆图形由多个衍射级次干涉形成;相对相位有误,即使各级次能量看起来接近,最佳焦面、左右不对称性和线端位置仍可能偏移。全芯片 3D 计算光刻研究已经展示了随节距和入射角变化的非零最佳焦面偏移。[3]
严谨模型直接求解 Maxwell 方程,常见方法包括 FDTD、RCWA/波导法和有限元法。它们能处理三维形貌、材料色散、斜入射和偏振,但代价远高于一次傅里叶变换。[1][4]
生产流程通常先用严谨求解器计算代表性结构,再把面积、边和角部响应压缩为可复用的局部滤波器,用于全芯片快速计算。M3D 就是这一思路的代表。[3]
对 EUV,这一层更复杂。反射式多层膜、约 6° 斜入射和吸收体遮蔽会让水平与垂直图形出现不同响应,掩模形貌还会与非远心性耦合。
照明与投影光学
掩模输出的是复数电磁场,不是几何轮廓。它把入射光分解成不同空间频率的衍射级次;物镜光瞳只允许一部分级次通过;通过的级次在像面重新叠加,形成空中像。
这解释了为什么临界尺寸相同的孤立线和密集线会有不同响应,为什么线端缩短、直角圆化,也解释了亚分辨率辅助图形(SRAF)的作用:它不必在晶圆上成像,却能改变进入光瞳的衍射谱。
部分相干成像有两条经典计算路径:
- Abbe 方法按光源点逐个计算相干像,最后对强度求和,物理直观但计算昂贵。
- Hopkins 方法把光源和投影系统编码进传输交叉系数(TCC),再通过相干系统分解(SOCS)压缩为少量卷积核:
完整 Hopkins 积分并不便宜。全芯片成像能算下来,依靠的是低秩分解、少量主导核和 FFT(快速傅里叶变换)。[1][2][5]
真实成像模型还要接收光源形状、数值孔径、光瞳透过率、偏振、Zernike 像差、杂散光、焦点、带宽和扫描扰动。高数值孔径成像还必须考虑矢量电场。
OPC 还需要在焦点—剂量空间中评价各图形的共同工艺窗口,单个焦面的空中像只描述其中一个条件。
膜堆栈与胶内场
光刻胶有折射率、吸收系数和有限厚度,下方还有底部抗反射层、硬掩模、氧化层、硅以及已有器件结构。
光进入多层膜后会透射和反射。入射波与反射波在胶内干涉,形成随深度变化的驻波;胶厚或下层反射率变化,会带来局部能量和 CD 摆动。对平坦膜堆栈,可以用 Fresnel 关系或传输矩阵法高效求解。[4]
如果晶圆已有明显三维形貌,下层结构还会让光再次衍射。W3D 模型描述的正是晶圆已有形貌对本次曝光光场的影响,而不是刻蚀。[3]
空中像与三维胶内像对应不同的状态和接口。对厚胶、非平坦基底及高 NA 场景,单一像面缺少胶内传播所需的深度与材料边界信息。
曝光动力学与潜像
对化学放大型光刻胶(CAR),曝光使光致产酸剂(PAG)产生酸。PAG 消耗可采用以下简化反应式描述:
\[\frac{\partial [\mathrm{PAG}]}{\partial t}=-C I[\mathrm{PAG}].\]其中 $I$ 是胶内局部光强,$C$ 与感光速度有关。曝光后的状态以三维酸浓度或潜像分布描述。
这里还必须区分胶体系。经典 Dill ABC 模型首先针对常规正性胶中的感光物种消耗,写作 $\alpha=Am+B$ 和 $\partial_t m=-CIm$;它不是完整的化学放大胶产酸—淬灭—脱保护模型。将类似的一阶感光反应式用于 PAG 是一种简化,必须重新说明反应物和参数含义,不能把 DNQ 胶的 ABC 参数直接移植过来。[6]
光刻胶响应包含非线性光化学与后续材料过程。固定阈值以空中像等值线近似胶边界,适用于经校准的受限条件,无法完整描述这些机制。
后曝光烘烤的反应与扩散
曝光后烘烤(PEB)期间,酸扩散并催化聚合物脱保护,淬灭剂与酸中和。这是一个耦合的反应—扩散问题,决定显影时哪里溶得快、哪里溶得慢。
扩散一方面能平滑曝光阶段的微观不均匀性,另一方面也会推宽边缘,甚至连接本不该连通的区域。扩散长度粗略随 $\sqrt{2Dt}$ 增长,因此温度、时间和扩散系数本身就是成像参数。
在先进节点,光子散粒噪声、PAG 离散分布和二次电子先造成潜像波动,PEB 再把这些波动传递为线边粗糙度、局部 CD 和缺失或桥连概率。[1][2]
完整反应—扩散方程无法在每次全芯片 OPC 迭代中求解。紧凑光刻胶模型通常用高斯扩散项、非线性变换和可校准系数近似。R3D 模型则保留多尺度扩散、垂直方向和顶部损失等关键自由度,同时把计算量压到生产可接受范围。[3]
显影速率与三维界面演化
PEB 后得到的是脱保护程度或溶解度场。显影模型才把连续场转成三维表面。
Mack 类模型把局部溶解速率与抑制剂或脱保护比例联系起来;cell removal、level set 和 fast marching 等方法再推进溶解前沿。最终输出包括顶部与底部 CD、侧壁角、顶部损失、footing、undercut,以及线端和接触孔的完整三维形状。
二维模型可能判断某个底部轮廓合格,三维模型却会发现顶部已经损失、侧壁过斜,或 SRAF 在胶顶意外显影。单一高度的胶层 CD,不等于完整胶形,更不等于最终晶圆 CD。[3]
刻蚀与图形转移
显影完成只是图形形成的中间站。刻蚀模型还要接收三维胶形、剩余胶厚、硬掩模与材料堆栈、离子和活性物种、入射方向与能量、材料选择比、再沉积和局部图形密度。
胶顶损失、侧壁角和底部 footing 会改变刻蚀开口;节距与图形密度会改变局部反应物供给;再沉积又会继续塑造侧壁。因此,刻蚀后 CD 与显影后 CD 未必是简单线性关系。[2]
严谨刻蚀模型可以描述离子输运、化学反应、吸附、溅射和界面演化,但很难直接用于全芯片。生产级 etch-aware OPC 更多使用经过晶圆数据校准的经验或半经验模型。
如果 OPC 的目标是刻蚀后晶圆轮廓,那么只把显影后胶轮廓做到 EPE 为零,并不保证最终 EPE 为零。
目标停在哪一层,决定前面的模型应该如何校准。
参数校准与独立预测
模型不会凭空知道材料参数、像差、扩散长度和刻蚀偏差。CD-SEM、轮廓 SEM、散射计量、AIMS、膜厚和材料表征提供观测,校准再反向调整模型参数。
最大的风险是参数补偿。如果没有显式建模掩模 3D 效应,光刻胶模型仍可能靠额外模糊或可变阈值把晶圆 CD 拟合得很好。一旦照明、数值孔径、掩模堆栈或图形分布改变,被光刻胶参数“代偿”的误差就会暴露。
高质量校准需要主动打破参数相关性:
- 同时覆盖密集、半密集和孤立图形;
- 同时包含一维与二维结构;
- 扫描焦点和剂量,而不只使用标称条件;
- 除 CD 外加入轮廓、侧壁和顶部损失;
- 让校准集、验证集和产品图形分布彼此独立。
Kafai Lai 把从掩模一直预测到刻蚀后晶圆轮廓、再交给器件模型评估的完整链称为“虚拟晶圆厂”。[2] 实验仍不可替代,但它不再只用于试错,也用于建立和检验模型的可迁移性。
严谨模型与紧凑模型
显式保留主导物理机制,有助于解释工艺变化,但跨工艺预测仍取决于材料输入、边界条件和验证数据;更严谨的方程并不自动保证更强外推。其计算代价也往往更高。全芯片 OPC 面对海量边缘片段和多组工艺条件,不可能在每次移动掩模边缘后,都重新求解三维 Maxwell 方程、反应—扩散、显影前沿和等离子体输运。
生产流程因此需要两个相互依赖的尺度:
- 小区域严谨模型回答哪个物理效应主导误差、哪些近似已经失效,以及哪些自由度必须保留。
- 全芯片紧凑模型回答完整掩模能否通过验证、哪些边缘要移动、哪些热点会在工艺窗口边缘失效。
严谨模型提供物理参考,紧凑模型承担全芯片计算,实验约束参数并检验预测。三者分别控制物理近似、计算成本与实际适用范围。
前向模型中的掩模优化
把所有模块合起来,从掩模到晶圆可以写成一个前向算子:
\[C_{\mathrm{wafer}}=\mathcal F(M;\mathbf p).\]其中 $M$ 是掩模,$\mathbf p$ 包含光源、像差、膜堆栈、光刻胶、刻蚀、焦点和曝光剂量等工艺参数。
OPC 要做的是给定目标轮廓 C_target,寻找一个掩模,使得:
\[\mathcal F(M;\mathbf p)\approx C_{\mathrm{target}}.\]这个逆问题并不友好。投影系统会丢掉高空间频率,不同掩模可能得到相近的晶圆像;掩模几何还受到最小尺寸、间距和写入约束。最佳掩模不仅要在标称条件下对齐,还要对焦点、剂量和掩模误差保持稳健。
传统模型 OPC 会把边界切成线段,在控制点上计算 EPE,再移动边缘。矩阵方法会评估多个线段对每个控制点的共同影响,但 Jacobian 计算昂贵。稀疏矩阵 OPC 利用光学核的局域敏感区域,忽略大量弱耦合项,可以在保持接近矩阵法精度的同时减少计算。[5]
边缘敏感度与误差传播
不同模块使用不同单位:掩模几何以长度计,光学场有振幅和相位,酸以浓度计,显影以前沿速度计。若只比较各自的拟合残差,就无法回答最终边缘误差来自哪里。必须把扰动一直传播到同一个晶圆观测量。
采用二维阈值近似,设沿边界法向的坐标为 $n$,归一化像强为 $I(n)$,曝光剂量为 $D$,边界满足 $D I(n)=E_{\mathrm{th}}$。一阶微分给出
\[\delta n\approx\frac{\delta E_{\mathrm{th}}-I\delta D-D\delta I}{D\,\partial_n I}.\]上述局部条件数表明,边缘像强斜率越小,同样的输入扰动对应越大的位置误差。低对比度线端或接触孔边缘可能因此主导最坏 EPE,而在整幅图的平均光强误差中占比较小。[1]
取一个特征宽度 $w$,可以定义无量纲归一化像对数斜率:
\[\mathrm{NILS}=w\left|\frac{\partial\ln I}{\partial n}\right|_{\mathrm{edge}}.\]在阈值、焦点和像形保持不变的小扰动条件下,单边剂量敏感度约为
\[|\delta n|\approx\frac{w}{\mathrm{NILS}}\left|\frac{\delta D}{D}\right|.\]这里计算的是单边位置,不能未经说明就当作双边 CD 变化。两条边的法向不同,还可能发生不对称移动;真实显影和反应扩散会进一步改变关系。NILS(归一化图像对数斜率)是定位薄弱图形的光学指标,不能单独替代晶圆工艺窗口。
掩模误差的传播也要写明坐标。设缩小倍率为 $R$,掩模上测得的 CD 为 $d_m$,其晶圆尺度等效值为 $d_m/R$,则一种常用定义是
\[\mathrm{MEEF}=\frac{\partial d_w}{\partial(d_m/R)} =R\frac{\partial d_w}{\partial d_m}.\]若忘记缩小倍率,两个团队报告的 MEEF(掩模误差增强因子)会差一个 $R$。MEEF 还取决于图形、焦点和曝光条件;某一点的 MEEF 不能代表整片版图。Wong 等将掩模误差与焦点、剂量放在同一分析中,正是为了避免只在标称点讨论掩模容差。[7]
推广到整个链,令 $\mathbf x_j$ 表示第 $j$ 个模块的输出状态,其局部线性化为
\[\begin{aligned} \delta\mathbf x_{j+1}&=J_j\delta\mathbf x_j+B_j\delta\mathbf p_j, \\ J_j&=\frac{\partial\mathcal F_j}{\partial\mathbf x_j}. \end{aligned}\]上游误差经过后续 Jacobian 连乘才到达最终边缘。这个式子解释了为什么同样的掩模制造精度,对不同 pitch 或不同照明的晶圆结果可以不同:下游传递增益本来就不同。
如果用协方差传播,最终的近似形式是 $\Sigma_y\approx J\Sigma_xJ^\mathsf T$,其中必须保留相关项。只有在误差独立或相关性可忽略时,才可以把各项标准差做平方和开根。光源漂移同时改变多类图形,掩模 CD 的区域偏差同时移动邻近边缘,都不满足天然独立的假设。本文这些微分式是局部分析,遇到桥连、断线和轮廓拓扑变化,应直接进行非线性仿真或统计抽样。
共同工艺窗口
单个图形在标称焦点和剂量下符合 CD,只说明它通过了一个点。对第 $i$ 类图形,在焦点 $f$、剂量 $D$ 下定义允许区域
\[\Omega_i=\{(f,D):\ |\mathrm{EPE}_{i,q}(f,D)|\le e_{i,q} \ \text{且形貌与连通性符合规格}\}.\]全层的共同工艺窗口是 $\Omega=\bigcap_i\Omega_i$。孤立线、密集线、线端、接触孔可能各自在很大的区域内可印,但它们的区域错开以后,交集依然很小。OPC 或 source 优化若只提高容易图形的标称匹配,不一定扩大这个交集。[1][2]
实践中应分别检查三个层次。第一是每一种图形的焦点—剂量响应,包括 CD、EPE 和残胶形貌。第二是同一组曝光条件下所有关键图形是否共同合格。第三是在掩模误差、膜厚、材料与设备状态改变后,这个共同窗口还剩多少。固定阈值的二维仿真对第一层已有帮助,但不能直接声称完成第三层资格验证。
因此,模型链的交付物应该包含条件:预测的是 ADI(显影后检查)还是 AEI(刻蚀后检查),覆盖哪些图形、材料、焦点和剂量,使用哪个计量定义,模型残差与数值误差各有多大。没有适用域的“精度”是一个缺少主语的数字。
随机波动与局部失效
对于 EUV 等对离散事件敏感的情形,平均轮廓只描述分布的一部分。理想化地,面积 $A$ 上吸收光子数的期望可写为
\[\begin{aligned} \bar N&=\frac{D A\,a}{hc/\lambda}, \\ \frac{\sigma_N}{\bar N}&=\frac1{\sqrt{\bar N}}, \end{aligned}\]其中 $a$ 是该面积内的有效吸收比例,假设独立光子且计数服从泊松分布。这个教学关系说明剂量、波长与采样体积为什么会影响统计波动;它并不把真实胶中的二次电子、反应与分子分布简化成只有一种噪声。[1]
从光子到缺陷还有几层传递:局部能量分布改变产酸,反应和扩散引入空间相关性,显影又把连续状态变成边界或连通性事件。两个模型可以具有相近平均 CD,却给出不同的 LER、孔缺失概率和桥连概率。因而随机模型要验证分布、空间相关性和稀有失效,不能只重新拟合一次平均 CD。[8]
报告“没有看到缺陷”还需要样本量。若 $N$ 次独立机会中观察到零次失败,单侧 95% 二项分布上界为 $p_{\mathrm{up}}=1-0.05^{1/N}$,大样本时约为 $3/N$。这只是统计推导,真实晶圆的空间相关会减少有效独立样本数。仿真声称极低缺陷率时,同样必须说明尾部估计方法和验证证据。
模型复杂度应分配给最终指标敏感且实验能够辨识的环节。增加某一模块的自由度,需要同时检查它对最终误差预算的贡献和可用数据的约束能力。
模型接口的状态要求
模块接口应与下游需要的状态一致。对相位、偏振或斜入射敏感的投影计算,需要掩模出射复场;胶内传播需要膜堆栈和材料边界;侧壁、顶部损失及刻蚀转移预测需要深度方向的胶状态。最终目标平面决定这些状态可以被压缩到何种程度。
模型划分与目标平面
在早期概念验证中,“薄掩模 + 标量成像 + 固定阈值”三个模型就能得到二维轮廓。
在本文所采用的生产级工程边界下:
- 掩模制造与写后形貌;
- 掩模电磁衍射;
- 照明与投影成像;
- 膜堆栈与胶内像;
- 光刻胶曝光;
- PEB 反应扩散;
- 显影与三维胶形;
- 刻蚀与图形转移;
- 计量与校准;
- 随机性、工艺波动与设备漂移。
上述前八项描述前向物理转换,后两项分别约束观测与校准,以及过程波动。进一步拆分光源、像差、写入或设备漂移时,模块数量会增加;划分应以接口和验证需求为依据。
模型划分的有效性取决于接口信息是否充分、严谨模型到紧凑模型的近似是否经过验证,以及组合后的输出能否预测独立实验。概念模型可以采用较少状态,工艺开发与产品修正则应按最终平面及误差预算选择保真度。
OPC 沿这条前向链求解掩模几何,使显影后胶形或刻蚀后材料边界满足目标。数据采集、参数校准和制造验证均应与所选择的输出平面一致。
参考文献
以下论文和教材用于对应的物理或方法论说明;文中的敏感度、协方差及零失效上界为在已写明假设下的推导。网页访问日期均为 2026-10-25。
- Andreas Erdmann. Optical and EUV Lithography: A Modeling Perspective. SPIE Press, 2021. ISBN 9781510639010. 作者机构出版记录。
- Kafai Lai. “Review of computational lithography modeling: focusing on extending optical lithography and design-technology co-optimization.” Advanced Optical Technologies, 1(4):249–267, 2012. DOI:10.1515/aot-2012-0037。
- Peng Liu, Zhengfan Zhang, Song Lan, et al. “A full-chip 3D computational lithography framework.” Proceedings of SPIE, 8326:83260A, 2012. DOI:10.1117/12.916076。该文的 M3D/W3D/R3D 是其特定框架命名,不是全部软件共同采用的接口标准。
- Heinrich Kirchauer. Photolithography Simulation. TU Wien 博士论文在线版,1998,第 4–5 章。大学原始文档。
- Bin Lin, Xiao-lang Yan, Zheng Shi, Yi-wei Yang. “A sparse matrix model-based optical proximity correction algorithm with model-based mapping between segments and control sites.” Journal of Zhejiang University-SCIENCE C, 12(5):436–442, 2011. DOI:10.1631/jzus.C1000219。勘误。
- F. H. Dill, W. P. Hornberger, P. S. Hauge, J. M. Shaw. “Characterization of Positive Photoresist.” IEEE Transactions on Electron Devices, 22(7):445–452, 1975. DOI:10.1109/T-ED.1975.18159;公式及参数定义另见 Kirchauer 论文 §5.1.2。
- Alfred K. Wong, Richard A. Ferguson, Scott M. Mansfield. “The mask error factor in optical lithography.” IEEE Transactions on Semiconductor Manufacturing, 13(2):235–242, 2000. DOI:10.1109/66.843639。
- Peter De Bisschop. “Stochastic effects in EUV lithography: random, local CD variability, and printing failures.” Journal of Micro/Nanolithography, MEMS, and MOEMS, 16(4):041013, 2017. DOI:10.1117/1.JMM.16.4.041013。