OPC 的邻域到底要取多大?
文章目录
光学邻近效应校正(Optical Proximity Correction,OPC)要根据周围图形预测当前图形的成像,再调整掩模边缘。整层版图通常无法在每一步都按同一细网格完整计算,于是需要回答一个具体问题。计算一条边时,周围的版图到底要读多远?
可用的邻域,是在指定模型、版图集合、工艺条件和容许误差下,经过验证可以省略更外围细节的范围。 光学作用距离可以帮助确定初始尺度,最终的取值仍要落到边缘误差、拓扑失效和优化结果上。前向成像的读取范围、优化变量的更新范围,以及迭代时的同步范围,也需要分别定义。
本文先从 Maxwell 方程、材料与边界条件出发,逐步进入薄掩模和部分相干成像;再从衍射尾部推到光强误差、边缘位置和优化依赖。Mack 的 Proximity Distance 是历史经验的起点。[1] 全文另外对照经典成像理论、OPC 算法、反应扩散论文和工业公开文档。正文中的数值分为文献原始设定、明确条件下的算术例子,以及随文程序实际运行的教学结果。研究与核验截至 2026 年 11 月 1 日。
1.先把“多大”说清楚
设准备交付结果的核心区域为 $C$,它可以是一个 tile 的内部,也可以是一组待校正边段。为计算核心区域而额外读取的外围版图称为 halo 或 buffer。若采用每个方向扩展 $R$ 的正方形邻域,读取区域为
\[D=C\oplus B_R,\qquad B_R=\{(x,y)\mid |x|\leq R,\ |y|\leq R\}. \tag{1}\]$\oplus$ 表示 Minkowski 和,即把区域向外扩展。本文的 $R$ 默认是晶圆侧的单边扩展距离。圆形截断、矩形截断和沿边段方向的搜索范围,可以有不同定义;同名软件参数也未必指同一个量。
至少要核对下面几个容易混用的尺寸。
| 名称 | 要确认的对象 | 容易出现的误读 |
|---|---|---|
| interaction radius、ambit radius | 单点可读取的单边距离 | 被当成整块图像的边长 |
| kernel support width、interaction diameter | 核的总宽度或直径 | 被直接拿来与半径比较 |
| halo width | 相对 core 的外围扩展 | 被当成相邻两个读取区域的总重叠宽度 |
| core size | 最终拥有并写出结果的区域 | 与包含 halo 的计算区域混为一谈 |
| mask scale、wafer scale | 掩模侧或晶圆侧尺寸 | 忽略缩小倍率,产生数倍差异 |
例如,两个紧邻的 core 各向边界外扩展 $R$,其读取区域在该方向的重叠宽度可达 $2R$,每块的单边 halo 仍为 $R$。对缩小倍率为 $M$ 的投影系统,晶圆侧的 $R$ 对应掩模侧 $MR$。倍率和坐标约定必须随数据一起给出。
文献中的数字也要按这个口径读。Yu 与 Pan 的 2007 年 ICCAD 论文使用 193 nm 波长、NA 为 0.8、常规照明 $\sigma=0.7$、6 个成像核和晶圆侧 1 nm 网格,明确给出 600 nm interaction radius。这是该论文算法实验的设定。[2] Cobb 的 1998 年博士论文则描述有限数值核支持域及局部轮廓,并报告特定实验中的 1.28 μm 支持域宽度。[3] 两个数字既有模型条件差异,也有半径与宽度差异,不能直接用大小判断谁计算得更充分。
2.从 Maxwell 方程开始,先确定求解对象
OPC 的输入是几何,物理系统直接响应的却是电磁场。对时间因子采用 $e^{-i\omega t}$、线性介质且无外加体电流的区域,频域电场满足
\[\nabla\times\!\left(\boldsymbol\mu^{-1}\nabla\times\mathbf E\right) -\omega^2\boldsymbol\varepsilon\mathbf E=0. \tag{2}\]这里的 $\boldsymbol\varepsilon$、$\boldsymbol\mu$ 分别是介电率和磁导率,掩模厚度、侧壁、吸收层及膜堆都进入这些系数和几何边界。还必须指定入射场、材料界面条件,以及散射场向外辐射的条件。没有表面电流时,界面两侧切向 $\mathbf E$ 与 $\mathbf H$ 连续。MIT 的电磁学讲义可用于核对场与能流的基础关系;Schädle 等的光刻掩模散射论文则直接列出了这一频域方程、辐射条件与界面匹配。[4][5]
式(2)是局部微分方程,但“方程局部”不意味着“解只依赖有限距离内的几何”。边界条件与传播会把其他区域的信息带入解中。忽略外围几何,相当于改变了所求的边值问题;Maxwell 方程本身没有给出一个通用于所有结构的硬截断半径。
胶最终响应的是吸收与化学过程。对线性、各向同性、非磁性吸收介质,若损耗已计入复介电率,单位体积的时间平均吸收功率为
\[q_{\rm abs}(\mathbf r)=\frac{\omega}{2} \operatorname{Im}\varepsilon(\mathbf r)\,|\mathbf E(\mathbf r)|^2. \tag{3}\]式中 $\varepsilon$ 是绝对介电率;若使用相对介电率,还需乘 $\varepsilon_0$。这个表达式由谐波场的功率耗散直接得到。膜内反射、驻波、偏振和高度都会改变场,随后还要经过产酸、后烘、显影等过程。因此必须先确定验收对象是空气中的图像、胶内某一高度的图像,还是三维胶形貌。Liu 等的全芯片三维光刻框架将掩模、胶和晶圆形貌分开讨论,也说明单个二维胶轮廓会漏掉某些三维问题。[6]
为了让整层 OPC 可计算,通常逐层引入近似。下表中每一步都有自己的验证责任。
| 从什么模型走向什么模型 | 引入的条件或近似 | 扩大邻域能否单独解决其误差 |
|---|---|---|
| 三维电磁散射 → 薄掩模透过率 $m(\mathbf r)$ | 用局部复透过率代替厚度方向及边缘散射 | 不能恢复模型中缺失的掩模三维响应 |
| 矢量传播 → 标量传播 | 忽略或简化偏振、纵向场和矢量耦合 | 不能恢复被舍去的场分量 |
| 一般成像 → 局部平移不变算子 | 在所讨论区域内使用同一组响应核 | 不能替代场依赖、膜堆或像差模型 |
| 连续成像 → 有限核数、有限窗口和网格 | 通道压缩、空间截断与离散化 | 扩大窗口只改善其中的空间部分 |
| 胶内吸收与化学 → 阈值轮廓 | 用紧凑模型代替过程演化 | 需要另行校准并验证胶模型 |
Kirchauer 的博士论文按标量衍射、矢量扩展、光源积分与严格电磁模型组织了这些层次。[7] 以下推导将明确停留在薄掩模、标量、局部平移不变的成像模型上;它给出可分析的邻域误差,但不把这些近似等同于完整物理。若厚掩模的出射场依赖照明角度,式(6)中的固定 $m$ 也需要相应的源点依赖或更完整的电磁表示;多读几圈相同的薄掩模版图,不能补回这种响应。Liu 等 §2.1 对此给出了具体讨论。[6]
还有一个容易混用的“分块”。严格电磁求解器可以把空间分区,用透明边界、PML 和界面迭代交换场;Schädle 等正是这种做法。[5] OPC 的 halo 则通常是给紧凑成像算子提供版图上下文。前者要正确耦合边值问题,后者要控制模型输入的截断。两者都需要处理边界,参数的物理含义和收敛标准却不同。
3.部分相干成像真正对哪些距离敏感
在上述标量模型下,先不要引入任何经验半径。以下的场与光强采用一致的归一化单位,平均入射强度设为 1,波阻抗等常数已吸收进单位;场的模平方不再直接表示以 W/m² 计的辐照度。单次照明实现产生的像面场为
\[U(\mathbf x)=\int h(\mathbf x-\mathbf r) m(\mathbf r)E_{\rm inc}(\mathbf r)\,d\mathbf r. \tag{4}\]把光强写成时间或统计平均 $I=\langle UU^*\rangle$,定义入射场的互强度
\[J_{\rm inc}(\mathbf r_1,\mathbf r_2) =\langle E_{\rm inc}(\mathbf r_1)E_{\rm inc}^*(\mathbf r_2)\rangle,\]直接展开乘积,就得到空间域的双重积分
\[\begin{aligned} I(\mathbf x)=\iint &h(\mathbf x-\mathbf r_1)h^*(\mathbf x-\mathbf r_2) m(\mathbf r_1)m^*(\mathbf r_2)\\ &\times J_{\rm inc}(\mathbf r_1,\mathbf r_2) \,d\mathbf r_1d\mathbf r_2. \end{aligned} \tag{5}\]这里同时存在两种距离。传播核关心 $\mathbf x-\mathbf r_1$ 和 $\mathbf x-\mathbf r_2$;相干性关心两处掩模位置之间的 $\mathbf r_1-\mathbf r_2$。这一区别正是不能把相干长度直接当作观察点邻域半径的原因。
若照明由互不相干的平面波源点组成,令 $S(\mathbf s)$ 为其归一化权重,有
\[I(\mathbf x)=\int S(\mathbf s) \left|\int h(\mathbf x-\mathbf r)m(\mathbf r) e^{i2\pi\mathbf s\cdot\mathbf r}\,d\mathbf r\right|^2d\mathbf s. \tag{6}\]这就是逐源点传播后作非相干强度叠加的 Abbe 表示。把积分顺序交换,能够得到 Hopkins 的 TCC 表示;其经典出处为 Hopkins 1953 年论文,具体实现推导可在 Kirchauer §§4.3.1–4.3.2 核对。[7][8] 式(5)与式(6)在所列条件下描述同一个成像过程;它们没有额外假设一个有限邻域。
围绕观察点把掩模分成近区 $N$ 和远区 $F$,双重积分也分成
\[I=I_{NN}+2\operatorname{Re}I_{NF}+I_{FF}. \tag{7}\]近远区之间的相关性减弱,会压低部分 $I_{NF}$,但不强制 $I_{FF}$ 消失。远处相邻的两点仍可能彼此相关,远区自身的强度贡献也仍然存在。充分非相干的极限尤其清楚,交叉干涉消失以后,剩下的是各处强度经强度点扩散函数叠加。MIT 的相干成像讲义分别推导了这两种极限。[9]
因此,相干长度控制的是哪些成对贡献还能有效干涉;邻域半径控制的是对某个输出点省略了哪些输入位置。 两者相关,却没有可以直接互换的定义。有效邻域还必须考虑光瞳尾部、远区面积、实际透过率、相位,以及边缘对光强的敏感程度。
4.衍射没有一个自动归零的邻域边界
在标量、薄掩模、局部平移不变的模型下,一种常用的部分相干成像表示为
\[\begin{aligned} u_k(\mathbf x)&=(h_k*m)(\mathbf x),\\ I(\mathbf x)&=\sum_{k=1}^{K}w_k|u_k(\mathbf x)|^2, \qquad w_k\geq0. \end{aligned} \tag{8}\]$m$ 是掩模的复振幅透过率,$h_k$ 是相干通道的空间核,$w_k$ 是通道权重。SOCS(相干系统之和)通过分解部分相干成像算子得到这种结构。Cobb 的论文系统讨论了它与局部轮廓计算的关系。[3]
这里有两种不同的压缩。减少 $K$ 是舍弃部分成像通道;缩小 $h_k$ 的空间支持域,是舍弃较远的版图贡献。保留更多通道,并不会自动补回每个通道已经被裁掉的空间尾部。
空间尾部可以从最简单的例子看出来。对一维理想狭缝光瞳
\[P(f)=\begin{cases}1,&|f|\leq f_c,\\0,&\text{其他},\end{cases}\]按 $e^{i2\pi fx}$ 的傅里叶约定,其振幅脉冲响应为
\[h(x)=\int_{-f_c}^{f_c}e^{i2\pi fx}\,df =2f_c\operatorname{sinc}(2f_cx), \qquad \operatorname{sinc}(t)=\frac{\sin(\pi t)}{\pi t}. \tag{9}\]频率支持域有限,空间响应仍有振荡尾部。某个零点之后还会出现旁瓣,因此不能把“第一零点”“某个衍射斑半径”直接当作模型作用范围。实际数值模型会采用有限窗口、截断或局域化近似,这些处理需要按最终误差验证。
还应区分读取窗口不足与模型本身的核不足。核已经只保留 $R_0$ 范围时,把版图读取到 $10R_0$,也不会让算子重新看见被裁掉的贡献。核、版图上下文和 FFT 边界条件必须一起检查。
5.从遗漏的光强,推到边缘会偏移多少
把半径 $R$ 内的场记为 $u_{k,R}$,外围遗漏的场记为 $\delta u_k$。在有限版图或离散计算域上,有
\[u_k=u_{k,R}+\delta u_k,\]以及
\[I-I_R=\sum_kw_k\left[ 2\operatorname{Re}(u_{k,R}^*\delta u_k)+|\delta u_k|^2 \right]. \tag{10}\]式(10)是把模平方直接展开的结果。外围贡献中包含与本地电场的交叉项。只查看外围单独产生的强度 $\vert \delta u_k\vert ^2$,可能漏掉更大的干涉项。
若需要一个保守检查,可对每个通道定义有限版图上的尾部幅值界
\[B_{k,R}(\mathbf x)= \int_{\Omega\setminus(\mathbf x+B_R)} |h_k(\mathbf x-\mathbf y)|\,|m(\mathbf y)|\,d\mathbf y.\]由三角不等式得到
\[|I-I_R|\leq\sum_kw_k\left( 2|u_{k,R}|B_{k,R}+B_{k,R}^2\right). \tag{11}\]$\Omega$ 是本次纳入分析的有限版图域。这个界说明了为什么图形透过率、相位和外围面积都可能影响截断误差。它通常偏保守,也不宣称理想衍射核在无限平面上绝对可积。
成像误差还需要转成制造关心的位置误差。设某一条正常的局部轮廓由阈值关系 $I(n)=I_{\rm th}$ 定义,$n$ 是沿边缘法向的坐标。对于阈值不变、斜率非零、轮廓拓扑未改变的小扰动,
\[\delta n\simeq-\frac{\delta I}{\partial I/\partial n}. \tag{12}\]取特征宽度 $w$,定义用于比较幅值的归一化图像对数斜率
\[\mathrm{NILS}=w\left|\frac{\partial\ln I}{\partial n}\right|,\]则
\[\frac{|\delta n|}{w} \simeq\frac{1}{\mathrm{NILS}} \frac{|\delta I|}{I_{\rm th}}. \tag{13}\]Mack 的 NILS 教程及邻近距离教程都用边缘斜率联系图像变化与尺寸控制。[1][10] 式(13)的直接工程含义是,同一份光强误差,落在低 NILS 图形上,会产生更大的边缘误差。邻域验证应覆盖线端、接触孔、颈缩和离焦条件,不能只看图像平均误差。
当轮廓接近桥连或断裂、局部斜率接近零、阈值曲线出现或消失时,式(12)和式(13)的小扰动近似失效。此时必须直接比较轮廓与连通性。
6.为什么相干性会改变需要关注的距离
考虑一个教学算例。边缘位置的归一化光强为 0.25,$w=40\,\mathrm{nm}$,NILS 为 2,分配给邻域近似的单边位置误差为 $0.2\,\mathrm{nm}$。由式(13)得到
\[|\delta I|\lesssim 0.25\times2\times\frac{0.2}{40}=0.0025. \tag{14}\]这些数值用于说明量纲和误差传播,不代表某个生产层的规格。
若远处图形与本地图形完全不相干,远处的强度 $I_2$ 直接加到本地强度上,$I_2\approx0.0025$ 就会达到这个误差尺度。若两者相干,在最不利的同相、小振幅近似下,
\[\delta I\simeq2\sqrt{I_1}\,|E_2|.\]由于 $\sqrt{I_1}=0.5$,$\vert E_2\vert \approx0.0025$ 就能达到同样的光强变化,而这一小振幅自身对应的强度仅为
\[|E_2|^2\approx6.25\times10^{-6}.\]这组强度与振幅的差别也是 Mack 2008 年教程中用来解释相干邻近作用的例子。[1] 在含有相干干涉的模型里,用“远处单独产生的强度已经很小”判断可以忽略,条件并不充分。
真实光刻照明具有部分相干性。其入射场的归一化互相干函数,可以由归一化光源分布 $S(\mathbf s)$ 写成
\[\mu(\mathbf d)= \frac{\int S(\mathbf s)e^{i2\pi\mathbf s\cdot\mathbf d}\,d\mathbf s} {\int S(\mathbf s)\,d\mathbf s}. \tag{15}\]$\mathbf s$ 是折算到所用空间坐标的照明空间频率,$\mathbf d$ 是两点间距。式(15)来自把互不相干源点产生的相关性相加。它解释入射照明的空间相干结构;最终图像的邻近误差还要经过光瞳、掩模和成像积分,不能直接把 $\vert \mu\vert $ 的一个阈值替代 EPE 验证。
把式(15)限制到一维,可以很清楚地看到“光源外侧半径”与“单个极的宽度”的区别。均匀光源 $[-a,a]$ 给出 $\mu(d)=\operatorname{sinc}(2ad)$。两个相同窄极,中心位于 $\pm s_0$、各自半宽为 $a$,则有
\[\mu(d)=\cos(2\pi s_0d)\operatorname{sinc}(2ad). \tag{16}\]极的位置带来振荡,极的宽度影响包络。即使最外侧位置相近,宽光源和两个窄极也可能具有很不相同的相关结构。
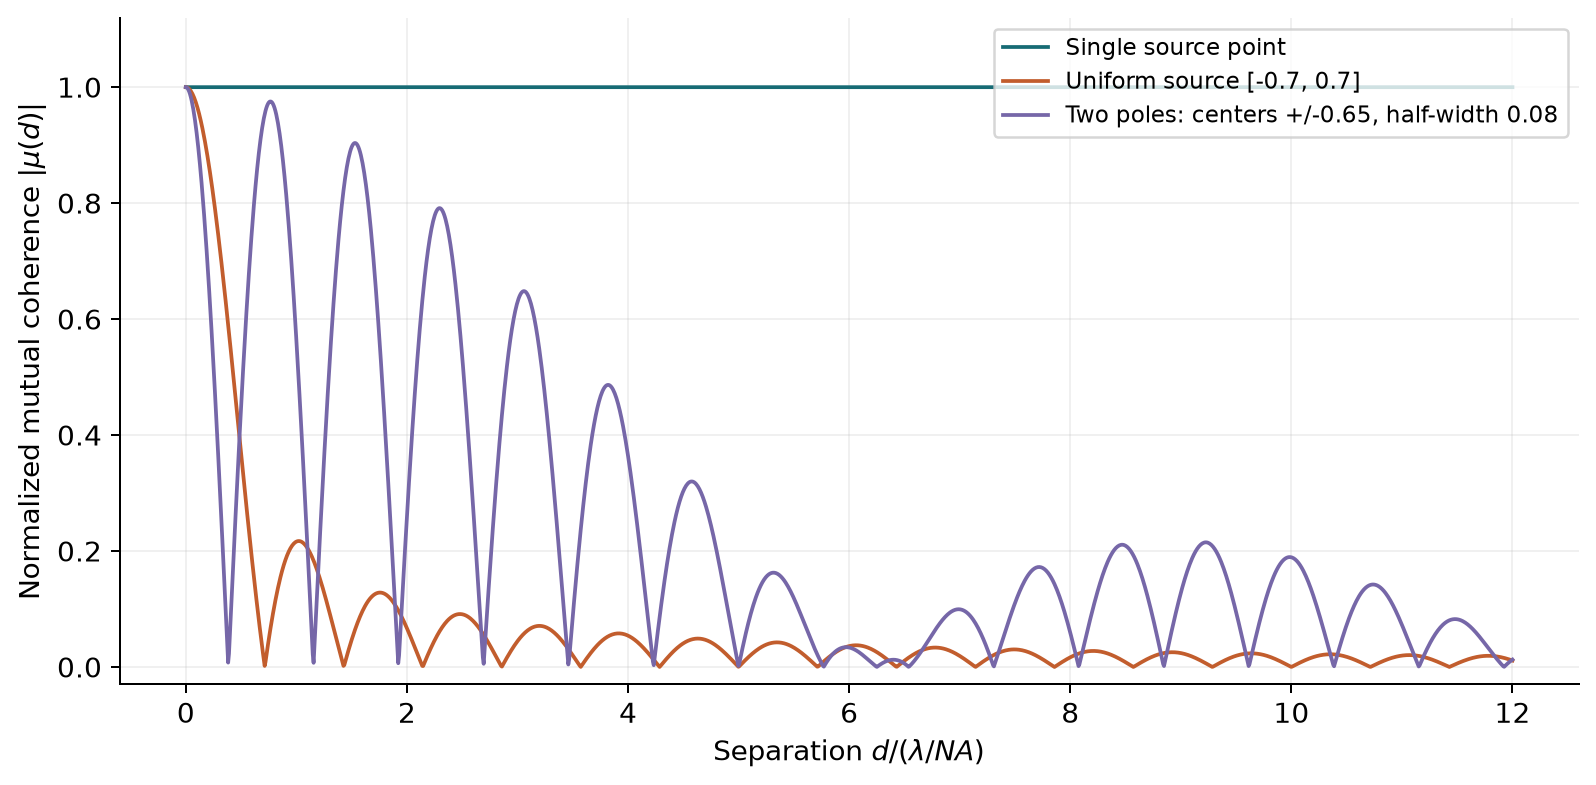
二维环形、偶极或四极照明还会引入方向性。沿两个方向使用同一个标量半径,可能只是便于实现的保守包围盒,不能由此认为两个方向的物理相关性相同。
7.二维圆形光瞳,怎样把尾部累积成误差预算
前面的狭缝光瞳给出一维振幅尾部。现在换成一个可以解析积分的二维例子,专门检查“远处每一点都很弱,所以总和也很弱”这个判断。
取无像差、无渐晕的理想圆形光瞳,截止频率 $f_c=\mathrm{NA}/\lambda$,$\lambda$ 为真空波长,坐标已折算到晶圆侧。对圆盘频域积分,得到径向相干响应
\[h(r)=2\pi\int_0^{f_c}fJ_0(2\pi fr)\,df =\frac{f_cJ_1(2\pi f_cr)}{r}. \tag{17}\]$J_\nu$ 是第一类 Bessel 函数。为比较累计能量,将模平方归一化为积分等于 1 的强度 PSF
\[p(r)=\frac{|h(r)|^2}{\pi f_c^2} =\pi f_c^2\left[\frac{2J_1(v)}{v}\right]^2, \qquad v=2\pi f_cr. \tag{18}\]半径 $R$ 之外的能量比例为
\[T(R)=\int_R^\infty2\pi r p(r)\,dr =\int_{v_R}^\infty\frac{2J_1(v)^2}{v}\,dv =J_0(v_R)^2+J_1(v_R)^2, \quad v_R=2\pi f_cR. \tag{19}\]这个尾部积分可以直接核对。由 $J_0^{\prime}=-J_1$ 和 $J_1^{\prime}=J_0-J_1/v$,有
\[\frac{d}{dv}(J_0^2+J_1^2)=-\frac{2J_1^2}{v}.\]再使用无限远处趋于零,就得到式(19)。递推、导数与大参数渐近式均可在 NIST DLMF §§10.6、10.17 核对。[11] 单点强度的远场包络按 $r^{-3}$ 衰减;但一圈的面积元还有 $2\pi r\,dr$,积分后留下
\[T(R)\sim\frac{2}{\pi v_R} =\frac{1}{\pi^2f_cR},\qquad f_cR\longrightarrow\infty. \tag{20}\]也就是说,局部强度下降很快,累计尾部仍只有 $1/R$ 的渐近衰减。用随文程序实际计算得到
| 圆形半径 $R/(\lambda/\mathrm{NA})$ | 半径以外的总能量比例 $T(R)$ |
|---|---|
| 0.609835,第一暗环 | 约 16.2215% |
| 5 | 约 1.99444% |
| 10 | 约 1.00518% |
| 20 | 约 0.504594% |
这些比例属于理想 PSF 的积分,尚未说明某个实际版图会产生相同的光强误差。为了把它变成一个清楚的界,再加上完全空间非相干、输入强度透过率 $0\leq a(\mathbf r)\leq1$ 的条件,此时归一化图像满足 $I=p*a$。如果把圆形邻域外的输入置零,
\[0\leq I(\mathbf x)-I_R(\mathbf x) =\int_{|\mathbf x-\mathbf r|>R}p(\mathbf x-\mathbf r)a(\mathbf r)\,d\mathbf r \leq T(R). \tag{21}\]外围全亮的无限区域达到这个上界,足够大的亮环可以逼近它。有限版图、遮光面积或单独计算的远场背景通常会收紧这个界。这个不等式也不适用于直接估计部分相干场的干涉交叉项。
沿用前文式(14)的教学预算,$w=40\,\mathrm{nm}$、NILS 为 2、阈值 0.25,允许边缘误差为 0.2 nm,对应小扰动光强预算 0.0025。在本节的保守强度界下,解 $T(R)=0.0025$,得到
\[R\approx40.4592\,\frac{\lambda}{\mathrm{NA}}. \tag{22}\]这个数是为满足所选最坏情况光强界而算出的圆形半径,不是某个工艺所需半径的预测,也没有证明该 PSF 下必然存在达到这些局部边缘条件的生产版图。它的作用是显示预算、维数和外围面积都会进入答案,因此不能从第一暗环或一个固定倍数推导出普适的截断上限。后文 Mack 的历史估算仍可用来安排扫描,但不能替代这里的条件检查。
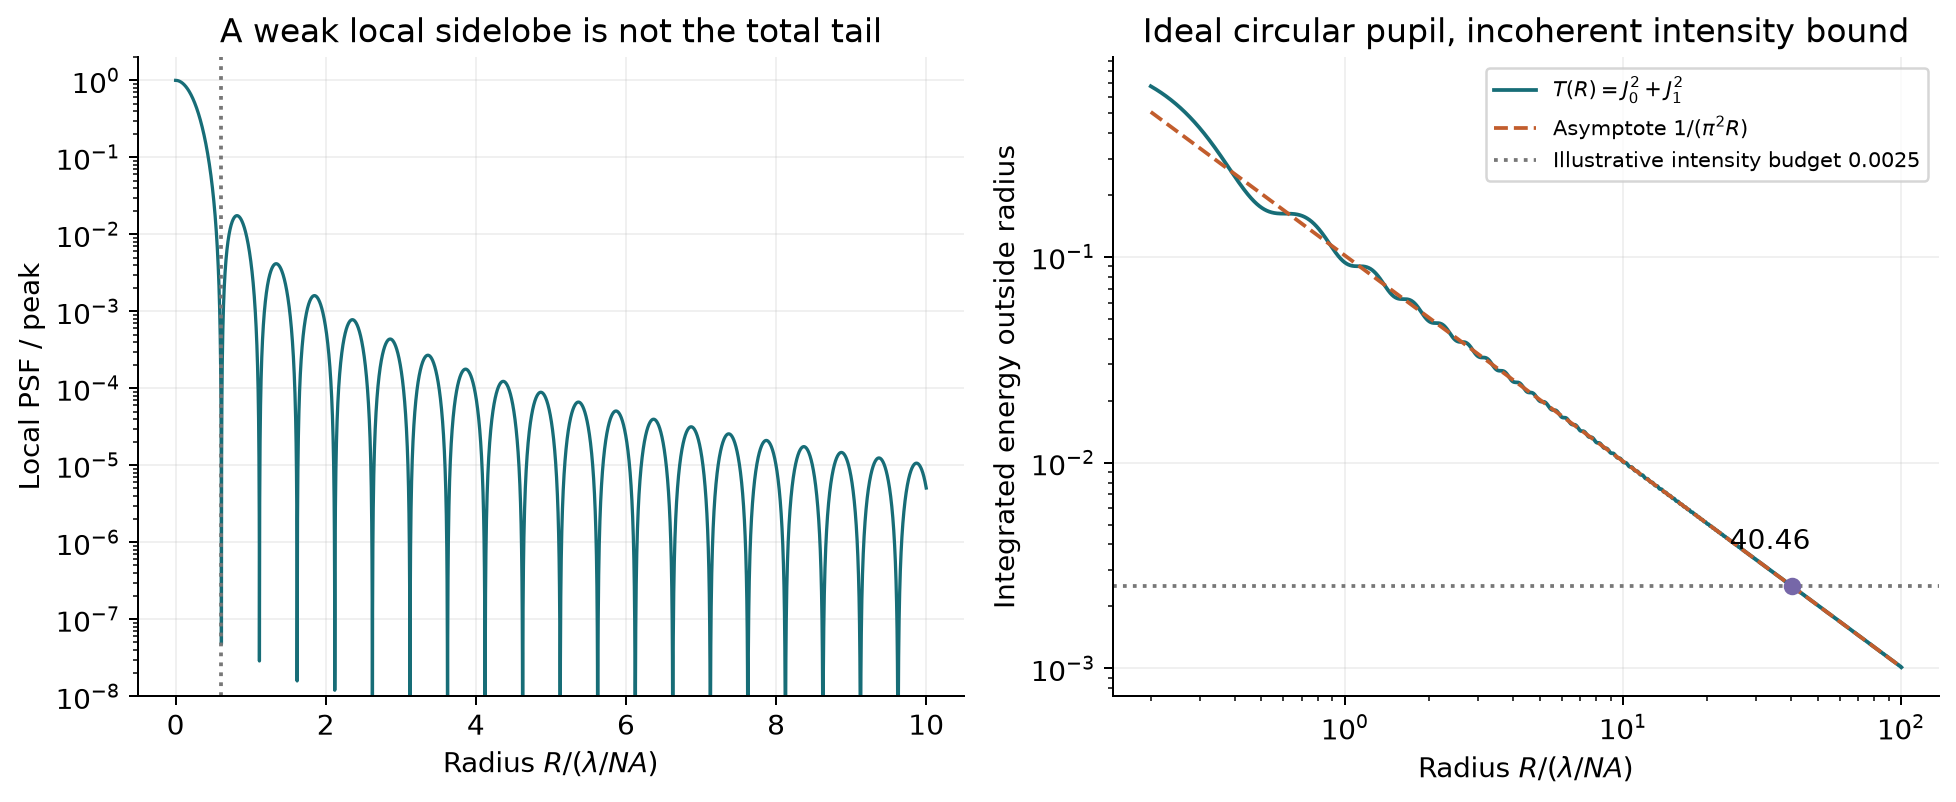
数值核查没有直接把振荡积分截到任意远处并宣称剩余为零。程序分别对从零到各测试半径的径向能量积分,再加式(19)的解析剩余;7 个测试位置的归一化残差最大约为 $6.7\times10^{-16}$。这是解析关系与双精度数值积分的一致性检查,不是实际镜头或胶模型的精度证明。
对相干和部分相干模型,应回到场或互强度。有限版图上还可用 Cauchy–Schwarz 不等式写出 $\vert\delta u_k\vert\leq\Vert h_{k,F}\Vert_2\Vert m_F\Vert_2$,再代回式(10)。其中第二项会随外围透光面积增长。只控制核的 $L^2$ 尾能量,仍不足以脱离输入版图直接给出统一的场误差。
8.相干长度能提供什么初始估计
在其教程的定义和示例下,Mack 用
\[\ell_{\rm coh}\sim\frac{\lambda}{\sigma_{\rm eff}\mathrm{NA}} \tag{23}\]描述空间相干长度尺度,并给出一个粗略的邻近距离估计,即相干长度的约两倍,最高取到约 $20\lambda/\mathrm{NA}$。[1] 可把它记作待验证的扫描起点
\[R_{\rm seed}\sim \min\left(\frac{2\lambda}{\sigma_{\rm eff}\mathrm{NA}}, \frac{20\lambda}{\mathrm{NA}}\right). \tag{24}\]这里的 $\sigma_{\rm eff}$ 要与所讨论的光源宽度及方向对应。常规圆盘源的参数、离轴极的中心位置、极的半宽和环形源的外半径,不能不加区分地代入同一个式子。式(24)也是针对教程的成像、图形和容差背景给出的历史经验,其中的 20 不能被解释为任意工艺、任意精度下的严格上界。
例如仅作算术演示,取 $\lambda=193\,\mathrm{nm}$、NA 为 1.35,则 $\lambda/\mathrm{NA}\approx143\,\mathrm{nm}$。
| 代入的 $\sigma_{\rm eff}$ | 式(23)的尺度 | 式(24)的扫描起点 |
|---|---|---|
| 0.5 | 约 286 nm | 约 572 nm |
| 0.2 | 约 715 nm | 约 1.43 μm |
| 0.1 | 约 1.43 μm | 约 2.86 μm |
这张表解释为什么相同的波长和 NA 仍可能产生不同的初始邻域估计。它没有经过某款设备、光刻胶和产品版图的校准,不能作为生产配置表。误差要求更严格、图像斜率更低,或者模型增加了其他非局域效应,都可能要求继续扩展扫描。
9.离焦、光刻胶、刻蚀与 flare 怎样改变邻域
光学参考为什么必须覆盖离焦
先只改变像面的位置。对均匀折射率 $n$ 中的标量角谱传播,去掉与频率无关的整体相位后,离焦 $z$ 给光瞳带来
\[P_z(\mathbf f)=P_0(\mathbf f) \exp\!\left\{i2\pi z\left[\sqrt{(n/\lambda)^2-|\mathbf f|^2}-n/\lambda\right]\right\} \simeq P_0(\mathbf f)e^{-i\pi\lambda z|\mathbf f|^2/n}. \tag{25}\]右边是近轴展开,不能直接当作高 NA 矢量成像的完整公式。Kirchauer §4.2.1 用平面波分解给出了相应的离焦光程及近轴展开。[7] 光瞳的频率截止没有改变,空间核的相位、旁瓣与轮廓斜率却会改变;光瞳边缘的近轴相位尺度为 $\pi z\mathrm{NA}^2/(n\lambda)$。因此,标称焦点下通过的邻域,不保证在焦点与剂量窗口边缘同样通过,也不能简单声称半径随离焦量单调增加。
工艺算子的空间依赖
OPC 最终约束的对象可能是显影后轮廓,也可能包括刻蚀后的结构。光学成像只给出其中一部分依赖。
若一个已经截断并验证的光学算子具有有效范围 $R_{\rm opt}$,其输出还要经过有效范围 $R_{\rm proc}$ 的空间处理,那么一次局部预测所需的原始版图范围可能达到
\[R_{\rm total}\leq R_{\rm opt}+R_{\rm proc}. \tag{26}\]这是有限支持算子复合的依赖关系。二维非圆形支持域更准确的表达是两个支持集合的 Minkowski 和。纯粹的逐点非线性函数不新增空间范围;又做一次卷积、局部空间特征提取或非局域处理,则需要继续追踪输入依赖。各项截断误差也要单独分配,不能只把几个半径相加就宣称满足精度。
化学放大型光刻胶中的反应扩散,还不能普遍压成“把最后一刻的酸浓度模糊一下”。Mack 的 2006 年教程明确区分终态分布与参与脱保护的时间积分,并指出无酸损失等简化条件。[12] 因此,把某个名为 diffusion length 的拟合参数直接加到 halo 上,需要先了解该模型的定义和离散实现。
更具体地,Byers、Smith 与 Mack 的 2004 年论文列出了酸 $A$、碱 $Q$ 和未反应聚合物比例 $M$ 的耦合过程。采用常数系数的简化形式,
\[\begin{aligned} \partial_t A&=D_A\nabla^2 A-k_qAQ,\\ \partial_t Q&=D_Q\nabla^2 Q-k_qAQ,\\ \partial_t M&=-k_aAM. \end{aligned} \tag{27}\]积分第三式得到 $M(t)=M(0)\exp[-k_a\int_0^t A(\tau)\,d\tau]$。它依赖的是酸浓度的时间积分,而不是只取后烘结束时的酸图。原论文编号为 10a–c 的方程与编号为 11 的方程直接对应这两个步骤。[13]
即使去掉淬灭,只剩无限均匀介质中的常系数扩散,其 $d$ 维 Green 函数也为
\[G(\mathbf r,t)=(4\pi Dt)^{-d/2} \exp[-|\mathbf r|^2/(4Dt)],\qquad t>0. \tag{28}\]$G$ 在任意有限距离外都不严格为零。因而 $\sqrt{Dt}$ 一类扩散长度同样是尺度量,并不是硬支持域;有效半径要结合尾部预算、时间累积、反应与膜内边界确定。对真实胶模型,不能不核对定义,就把一次 Gaussian 模糊或某个扩散长度当作完整过程范围。
用多尺度表示处理长程背景
对于更长程的 flare,盲目把整个细网格 halo 扩展到其作用范围,计算成本可能很大。IBM 的公开专利描述了短程、近中程计算与全芯片密度图、长程核相结合的架构。[14] Kim 等关于 EUV flare 的 2008 年论文也在出版社可读摘要和章节节选中,将全芯片 flare map 与短程 ambit 的计算区分开。[15]
这提供了一种有依据的工程思路。局部衍射用细网格和相应上下文处理,长程背景场用单独的空间表示计算,再按模型约定耦合。长程场的网格、密度近似、插值以及曝光场边界仍需验证。把远场忽略掉,与用经过验证的远场摘要替代细节,是两种不同的近似。
这里用 EUV flare 说明多尺度问题,不将 2008 年文章中的量级和性能当作当前设备指标。若模型预测目标包含刻蚀 loading 或其他工艺空间效应,其范围也应按相应模型重新测定。
10.局部响应,为什么不能保证局部最优校正
OPC 不仅在算图像,也在求让边缘回到目标位置的掩模修改。设第 $j$ 个掩模边段位移为 $p_j$,第 $e$ 个输出轮廓的法向位置为 $n_e$。在固定阈值、正常可微轮廓下,对 $I(n_e;\mathbf p)=I_{\rm th}$ 隐式求导,得到
\[\frac{\partial n_e}{\partial p_j} =-\frac{\partial I_e/\partial p_j}{\partial I_e/\partial n}, \qquad \frac{\partial I_e}{\partial p_j} =2\operatorname{Re}\sum_kw_k u_k^*(\mathbf x_e) \left[h_k*\frac{\partial m}{\partial p_j}\right](\mathbf x_e). \tag{29}\]这里的控制点在当前线性化时刻取定,$\partial m/\partial p_j$ 表示边段移动带来的掩模变化,可以用边界形状导数或一致的栅格近似实现。低图像斜率会放大边段到轮廓的灵敏度。若阈值本身依赖图像,则应对完整隐式轮廓函数求导,不能沿用只含 $I$ 的分母。
Lin 等 2011 年的稀疏矩阵 MB-OPC 论文直接使用控制点强度对边段位移的 Jacobian,并通过 sensitive area 筛选需要计算的矩阵项。[16] 本文式(29)进一步把强度灵敏度写成边缘位置灵敏度,二者不应混用。
即使前向 Jacobian $J$ 只连接附近边段,求解 $J\Delta\mathbf p=-\mathbf e$ 或带正则项的正规方程时,其逆一般也不是有限带宽。一个完全独立于光刻配方的数学例子是
\[J_{ij}=\delta_{ij}-\alpha(\delta_{i,j-1}+\delta_{i,j+1}), \qquad0<\alpha<\tfrac12. \tag{30}\]$J$ 只耦合相邻三个位置,但 $J^{-1}=\sum_{k\geq0}(\alpha A)^k$,其中 $A$ 是链的邻接矩阵。有限链中 $\Vert\alpha A\Vert_2<1$,级数收敛;经过越来越长路径的项使逆矩阵跨越多个邻接距离。误差传播可以衰减,却不在固定两层之后严格归零。
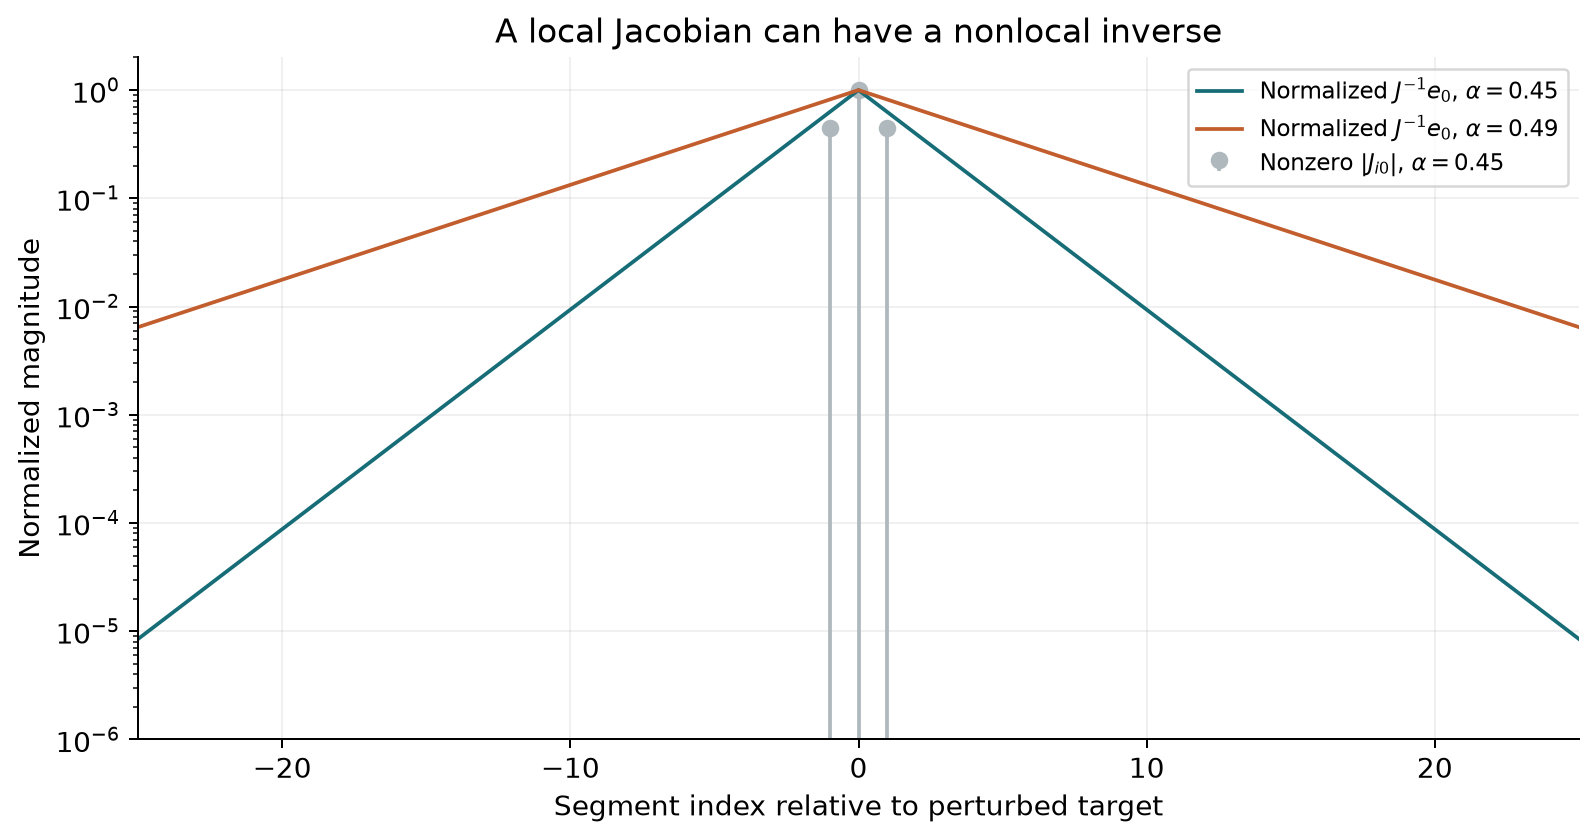
这一推导说明,前向的空间截断、一次更新所需的灵敏度范围,以及最终逆问题的协调范围,是不同的问题。后文的 $2R$ 是特定局部损失下一次独立完整梯度的依赖,并不是最终校正解的通用作用半径。多轮交换信息可以逐步传播影响;带全局约束、密度项或共同正则项的优化,还必须直接追踪那些额外依赖。
11.前向看够了,梯度为什么仍可能不完整
对有有效支持半径 $R$ 的前向模型,计算 core $C$ 内的图像,读取 $C\oplus B_R$ 就能满足该有限支持模型的一次成像依赖。
现在把问题改为计算 core 内掩模变量的完整梯度。设全域目标函数为
\[\mathcal L(m)=\sum_{\mathbf x} \ell\big(I_m(\mathbf x),T(\mathbf x)\big), \tag{31}\]$T$ 为目标图像,损失 $\ell$ 在每个输出点上局部计算。core 内的一个掩模变量会影响距离它 $R$ 内的图像点。这些图像点的正确值,又需要更外围 $R$ 内的掩模。因此,如果每块要独立算出自己拥有的掩模变量的完整梯度,可能需要读取到
\[C\oplus B_R\oplus B_R=C\oplus B_{2R}. \tag{32}\]D2S 的公开专利用图 11A 和 11B 明确说明了一层 halo 用于成像、第二层 halo 用于保证中心区域泛函导数完整的依赖。[17]
这条推导有明确条件。它针对有限支持前向算子、全域可分解损失和一次完整局部梯度。边段式 OPC 的更新规则、带空间项的损失、胶算子和滤波,会形成各自的依赖链。不能把式(32)变成“所有 OPC 都应把光学半径乘二”。
计算架构也能改变单次需要读取多少数据。例如,把全域损失按输出 core 唯一划分,每块先算对自己负责的输出和损失,再将反传到邻块掩模上的梯度贡献发送给相应 owner,最终累加。这样可通过分阶段通信恢复依赖,无须把所有中间步骤都封装成一次独立的大窗口计算。
TSMC 的同步并行专利描述了重叠区域和中间像素值的协调方案。[18] FuILT 的 2024 年论文则讨论分层切块、重叠区域的梯度融合以及较大尺度的边界修复。[19] 这些材料说明边界协调需要进入算法本身。它们不能证明任意形式的梯度平均都与全域真实梯度相等。
12.足够宽的 halo,也会因冻结而失效
设 tile A 和 B 相邻。A 在第 $t$ 轮仍使用 B 的初始图形,而 B 已经更新数轮,那么 A 看到的上下文就与当前全局掩模不一致。
扩大 halo 会增加 A 起初读到的内容,却不会自动更新这些内容。多轮优化会把影响沿邻接关系传播。一次前向计算已经满足的局部性,不能直接推广成任意多轮独立优化都等价于全域同步优化。
若要与给定的同步全域更新作严格对照,应分别保证本轮读取相同版本的状态、收集完整的梯度或边段响应、遵循相同的变量归属和更新顺序,并按约定交换新状态。D2S 专利对每轮更新后刷新相邻 halo 有直接描述。[17]
其他工程方案可以采用受控异步、边界冻结后修复、分阶段优化或重叠区协调,但验收对象应是该方案实际产生的完整掩模。两个单块各自收敛,并不充分保证拼接后的整体结果满足要求。SRAF 等辅助图形若在邻块发生增删,也属于需要更新的上下文。
13.两个可复现的教学实验
13.1 有振荡尾部的标量成像
第一个实验采用一维狭缝光瞳,按式(9)生成 $h(x)=2\operatorname{sinc}(2x)$。全部横向坐标以 $\lambda/\mathrm{NA}$ 归一化,频率单位为其倒数。中央透光区为 $[-0.4,0.4]$,外围另放置 7 个透光区间,其余区域不透光。完整区间坐标随程序公开。
计算域为 $[-32,32]$,主网格间距为 $1/128$。三组光源分别是单源点、均匀分布于 $[-0.7,0.7]$ 的宽光源,以及中心位于 $\pm0.65$、各自半宽为 0.08 的两个窄极。宽光源使用 81 点 Gauss–Legendre 积分,两个窄极各使用 81 点。FFT 有足够零填充以执行线性卷积,截断核不重新归一化。
对每个半径,提取中央图形强度为 0.25 的左右边缘,比较其与 $R=32$ 参考的最大位置差。这里的 EPE 是截断计算相对参考计算的边缘位置差,并不等于相对芯片设计目标的最终制造 EPE。
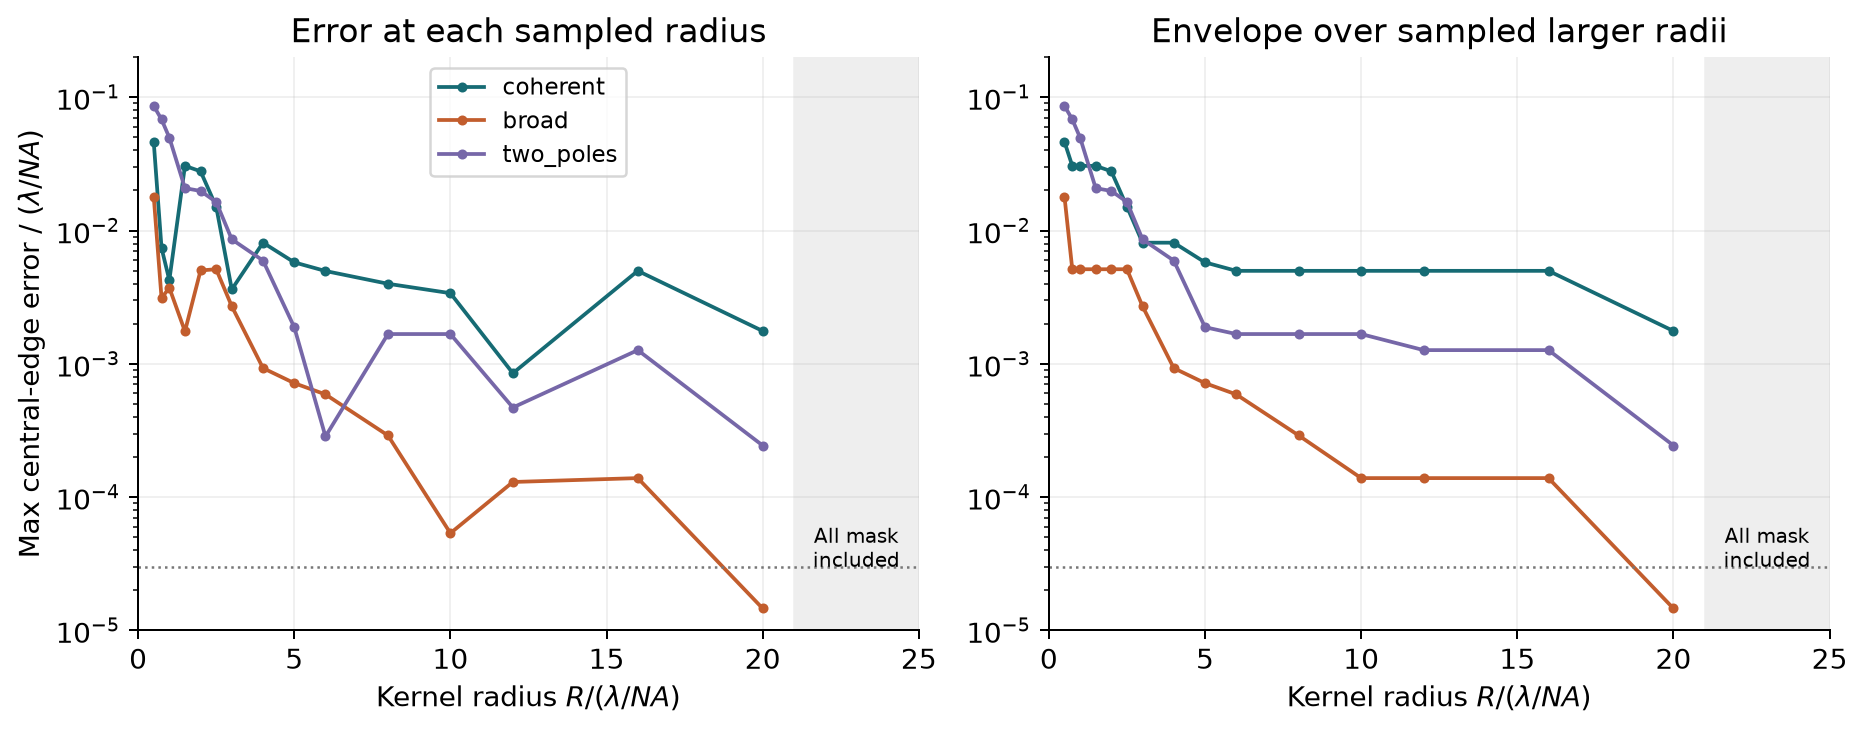
本次单源点算例在 $R=12$ 时的最大边缘差约为 $8.50\times10^{-4}$,在 $R=16$ 时却增至约 $4.99\times10^{-3}$。两个窄极的算例,在 $R=6$ 时约为 $2.85\times10^{-4}$,在 $R=8$ 时约为 $1.67\times10^{-3}$。单位均为 $\lambda/\mathrm{NA}$。这说明在固定版图上,新增外围贡献可能破坏先前的相消关系,误差并不保证随每一次半径增加而单调下降。
右图使用的只是已采样半径上的尾部包络,没有证明连续半径之间或未测试版图上的上界。实际工程可以据此采用多个半径、更多图形和较大参考,并对出现振荡的区间补充采样。
参考计算还做了细化检查。把网格间距减半至 $1/256$、每个连续光源区间的积分点数从 81 增加至 161,三组参考边缘的最大变化分别约为 $2.77\times10^{-5}$、$2.85\times10^{-5}$ 和 $1.37\times10^{-5}$ 个归一化长度单位。把参考半径从 32 改为 40,没有改变这些中心边缘,因为所有非零掩模图形及其到中心的距离已经被纳入。低于上述细化差异的细节不用于推断物理精度。
这个实验没有二维圆形光瞳、三维掩模、胶化学、真实焦深和晶圆数据,不能换算成某个工艺的 halo 推荐值。它回答的是截断误差可能怎样变化,以及验证程序应当留意什么。
13.2 前向、梯度与迭代同步分别验证
第二个实验有意采用严格有限支撑的简化核,以便隔离分块依赖。核的半径为 8 像素,形状为截断 Gaussian;掩模共有 512 个采样点,每个 core 为 128 点。目标函数为
\[\mathcal L=\frac12\sum_x\left[(h*m)^2(x)-T(x)\right]^2.\]对实对称核,梯度可以直接写成
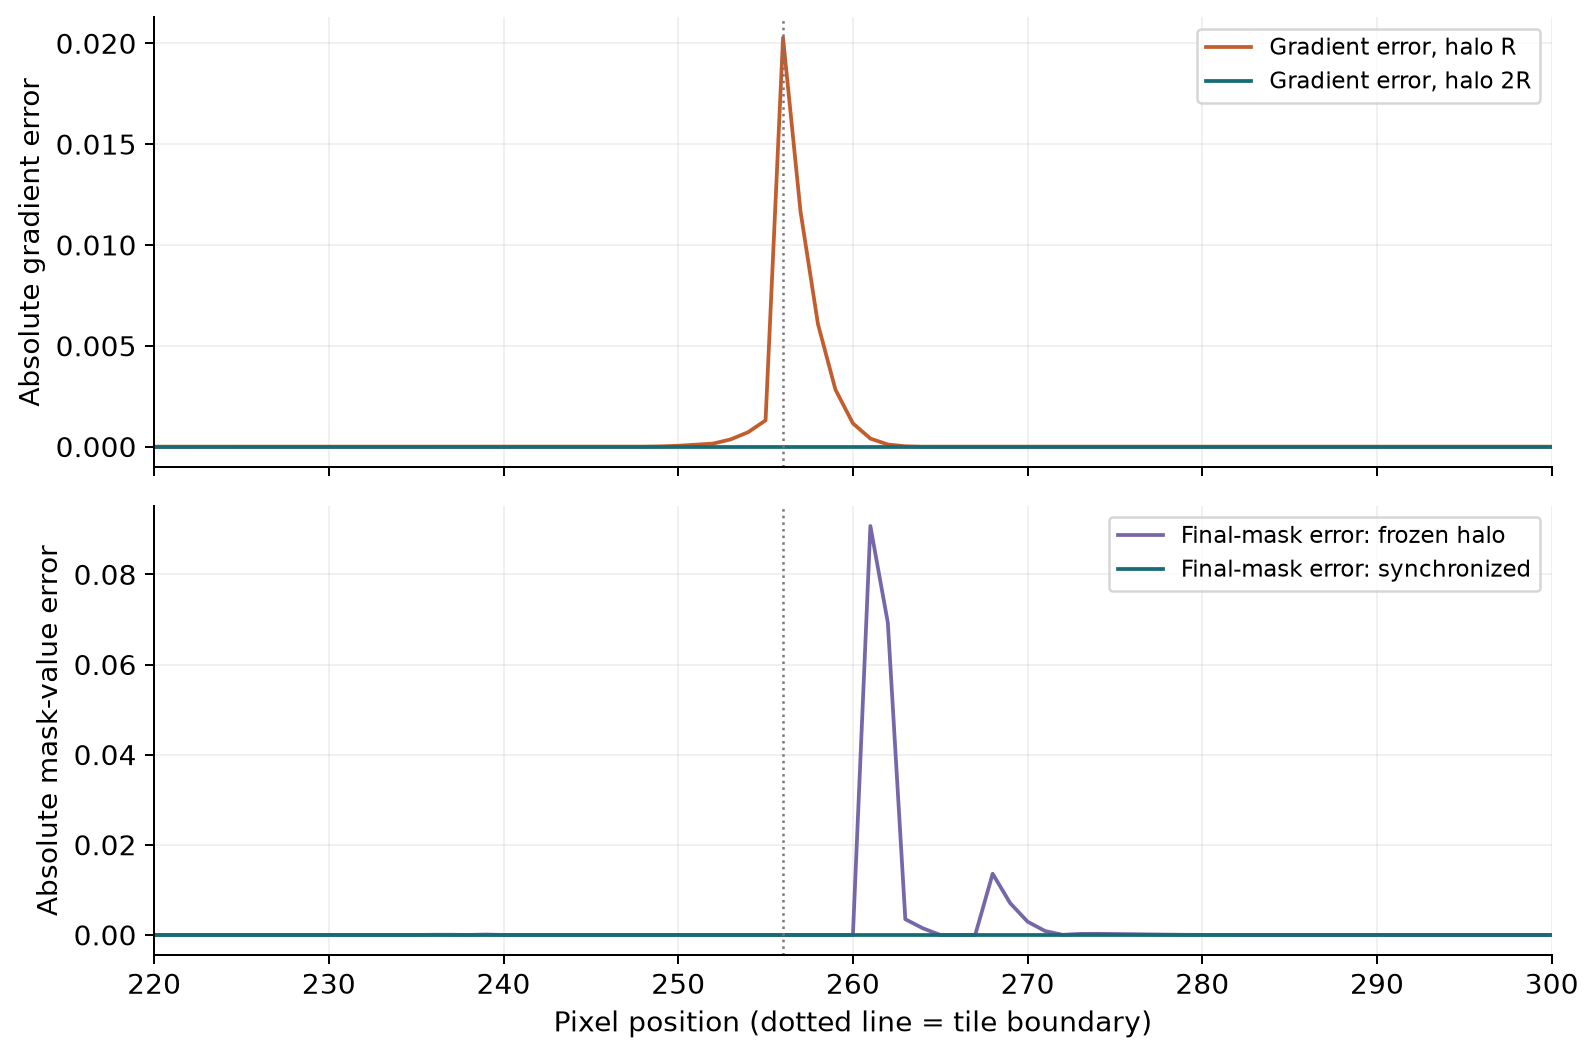
\[\nabla_m\mathcal L =2h*\left[\big((h*m)^2-T\big)(h*m)\right]. \tag{33}\]程序先用有限差分核对这个梯度,再比较不同分块方案。每轮步长为 0.1,掩模变量裁剪到 $[0,1]$,共迭代 80 轮。
| 本轮运行的比较 | 最大绝对差 |
|---|---|
| 半径 $R$ 的 halo 独立计算 core 完整梯度,对照整域梯度 | 0.02027844 |
| 半径 $2R$ 的 halo 独立计算 core 完整梯度,对照整域梯度 | 小于 $10^{-12}$ |
| $2R$ halo 每轮同步,最终掩模对照整域同步结果 | 小于 $10^{-12}$ |
| $2R$ halo 保留初始外围状态,最终掩模对照整域同步结果 | 0.09074708 |
表中的单位都是归一化模型变量。有限差分与解析梯度的单点检查差约为 $9.14\times10^{-10}$。近零差异源自本例有限支撑、相同离散算子和同步更新的结构,不是生产精度声明。
14.怎样把候选半径变成可信配置
真正的取值流程,需要同时回答两个问题。第一,分块或截断实现是否足够接近所选模型的高精度参考。第二,这个参考模型是否足够接近独立晶圆量测。前一个问题验证计算近似,后一个问题验证物理预测;两者不能互相替代。
固定定义,分配误差预算
先写清预测的是哪个高度的显影后轮廓、刻蚀后尺寸,还是其他观测量;再指定晶圆侧尺寸、半径形状、工艺条件以及 core 的结果归属。
从总允许误差中,给邻域近似分配单独预算 $\varepsilon_{\rm nbr}$。测量不确定度、模型残差、采样、核数、空间截断、几何转换和优化停止误差需要分别理解。没有统计独立或零均值依据时,不能把所有误差按平方和开根号合并;在需要保守控制时,应采用相应的界或直接比较最终结果。
建立较大而且经过检查的参考
在能承受的版图上,用更大邻域、更充分的核数与光源积分、更细采样建立参考。改变参考半径和网格,确认关键观测量已经足够稳定。参考需要包括产品环境、层边界以及所用模型规定的长程项。
若所有候选和参考都漏掉同一个 flare 项,彼此一致也不能证明物理模型正确。若参考依然在变化,应继续研究变化来源,不能把最大的一次计算自动命名为真值。
先固定掩模,再扫描邻域
保持同一份掩模不动,仅改变读取范围或核截断,隔离前向近似。对图形集合 $\mathcal P$、工艺条件集合 $\mathcal C$ 和对应关键边缘点 $e$,可以定义
\[E_{\rm nbr}(R)= \max_{p\in\mathcal P,\ c\in\mathcal C,\ e} |n_{p,c,e}(R)-n_{p,c,e}(R_{\rm ref})|. \tag{34}\]有一致轮廓对应、且没有拓扑变化时,式(34)是一个清楚的验收量。另行统计新增桥连、断线、缺孔、SRAF 打印及其他失效。不能让一个较低的平均 EPE 抵消关键图形上的单个严重失效。
半径序列应跨过初始估计并继续向外测试,不能只比较 $R$ 与略大的 $R+\Delta R$。当曲线振荡时,补充半径和外围图形扰动。对已测试序列 $R_i$,可以记录
\[\overline E_i=\max_{j\geq i}E_{\rm nbr}(R_j),\]作为取样尾部的保守摘要;它仍需要版图覆盖和参考充分性支撑。
再检查优化,而后检查完整输出
若前向比较合格,再测试梯度、边段灵敏度或实际采用的更新规则。改变 tile 大小和切块原点,使同一关键图形分别落在 core 内部、边、角附近。比较多轮优化后的完整掩模,检查跨边界 EPE、掩模几何规则和结果归属。
验证时应重新读取拼接后的完整输出,而不是继续沿用各 tile 缓存的局部图像。用于签核的评价范围也要充分,否则优化和验证可能重复使用同一个过短邻域,共同漏掉问题。
下面这张表可用于挑选验证图形。它是按误差机制整理的测试建议,不是通用于所有层的完整签核规范。
| 图形或条件 | 希望暴露的问题 |
|---|---|
| 孤立线、密集线及连续 pitch 扫描 | 孤密差、照明选择性与不同空间频率 |
| 线端、拐角、颈缩、接触孔阵列 | 低斜率和二维拓扑变化 |
| SRAF 邻近主图形、辅助图形在边界外 | 上下文遗漏与优化后环境变化 |
| 大透光区、明暗场转换及密度阶跃 | 很多远处贡献累积、长程背景 |
| 横向、纵向、斜向图形与不同照明方向 | 核和照明的各向异性 |
| 焦点与剂量边界,而非只有标称点 | 条件改变后的 NILS、轮廓和窗口 |
| tile 边、角、芯片或曝光场边界 | 不同边界条件、读取、写出与同步 |
| 拟合时未使用的外围环境 | 模型参数是否把缺失上下文吸收进拟合 |
最后一项尤其容易被忽略。如果每次缩短邻域都重新拟合模型,某些参数可能补偿训练集中的遗漏贡献。训练误差接近,并不充分证明模型在不同外围环境中具有相同的预测能力。应保留独立环境的验证集,并同时报告固定参数的截断误差与重新校准后的预测误差。
15.FFT 和几何处理会产生另一类“邻域问题”
读取了足够的图形,也不等于卷积已经正确。FFT 直接计算的是周期卷积。长度为 $N$ 的离散输入与长度为 $K_h$ 的核,要获得完整线性卷积,一维 FFT 长度至少需要 $N+K_h-1$;二维分别满足相应条件,或采用经过验证的 overlap-save、overlap-add 和有效区裁取。
物理作用范围、参与计算的数组以及最后写出的 core,需要使用一致的坐标、核中心和裁取偏移。周期环绕污染、半像素偏移、几何裁切和重复写入,都可能表现为“边界误差”,继续增大物理 halo 未必能修正其原因。D2S 专利也专门讨论了 FFT 周期边界与插值带来的非局域影响。[17] SciPy 的官方卷积文档明确区分完整线性卷积、有效区和同尺寸裁取,并提示零填充可能产生可见的边界效应;同尺寸输出本身不能证明边界条件正确。[20]
对版图几何,还要保持层次变换、曲线或多边形裁切、相位和透过率、掩模实际外部背景的一致性。计算域之外究竟是透光、不透光、周期重复,还是已计算的长程背景,是模型条件的一部分,不能由文件读取失败后的默认零值代替。
16.范围确定以后,再优化 tile 成本
设正方形 core 的边长为 $L$,单边 halo 为 $R$。忽略芯片最外缘和任务不均衡,一次前向读取的面积倍率为
\[\rho_{\rm fwd}=\frac{(L+2R)^2}{L^2} =\left(1+\frac{2R}{L}\right)^2. \tag{35}\]若独立完整梯度按式(32)读取到 $2R$,相应面积倍率为
\[\rho_{\rm grad}=\left(1+\frac{4R}{L}\right)^2. \tag{36}\]举例说,$L=4\,\mu\mathrm m$、$R=1\,\mu\mathrm m$ 时,前向读取面积是 core 的 2.25 倍,双层读取是 4 倍。若把 core 边长减至 2 μm,两个倍率分别变为 4 和 9。以上只计算面积,不等于实际运行时间。
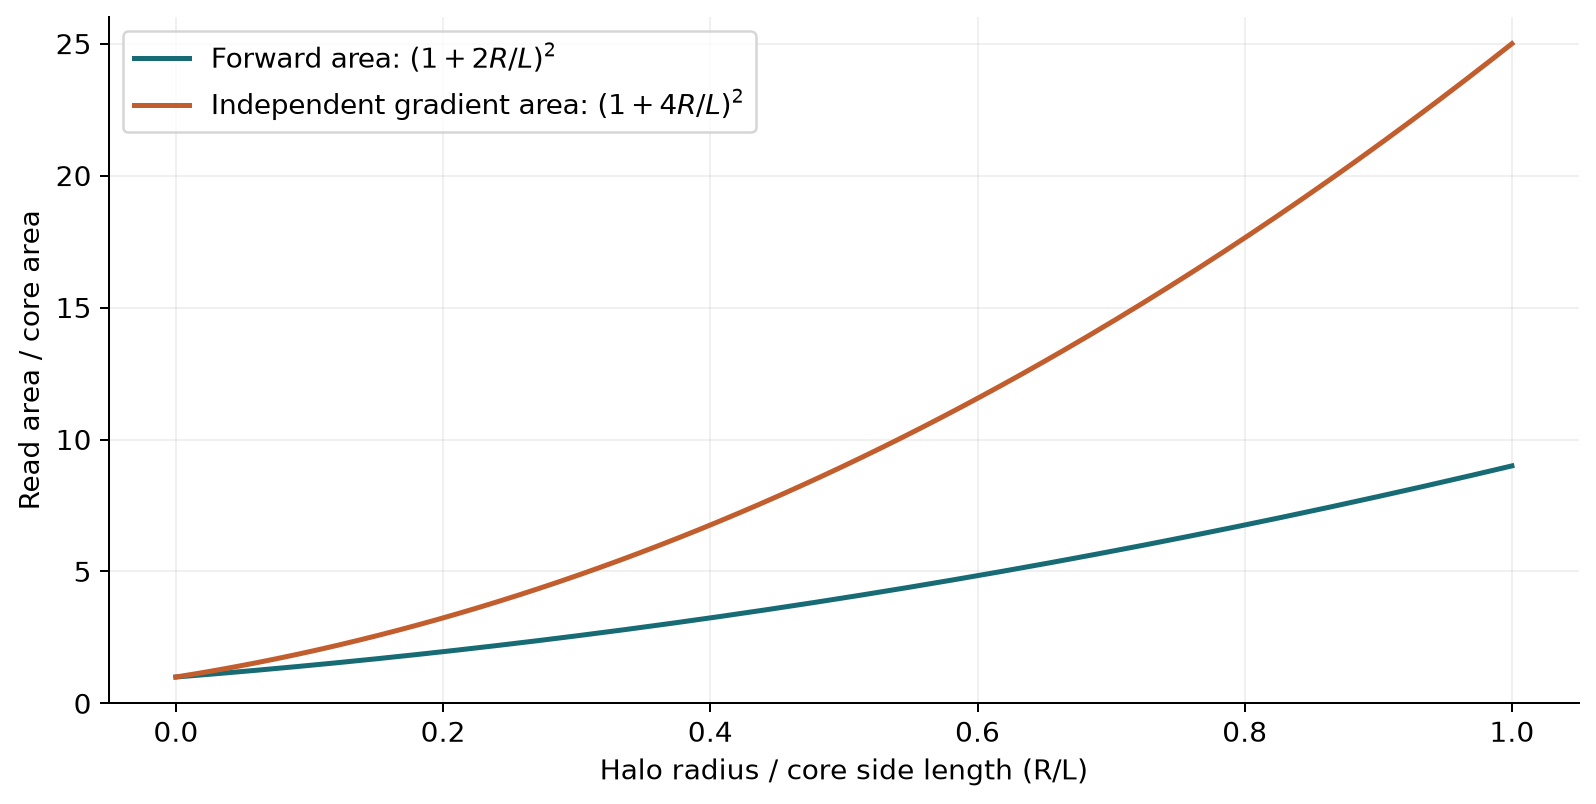
较小的 tile 易于放入内存,也可能更利于负载均衡,但会增加重叠处理和任务数量。较大的 tile 可以降低 halo 比例,却可能增加 FFT 工作区、单任务内存和调度不均衡。合理顺序是先确定所需的准确性和依赖范围,再联动优化 tile、核表示、批处理和通信,记录端到端耗时与内存。
如果采用按图形风险变化的邻域,应为局部放大、相邻任务一致性和独立验证建立明确规则。低 NILS 或复杂边界可以触发更严格检查;自适应不能只以当前小窗口中的低误差作为充分依据。
17.一次取值应留下什么记录
与其只留下“halo 为 1 μm”,更有用的是记录一份可复查的配置依据。
| 项目 | 最少应记录的内容 |
|---|---|
| 模型 | 波长、NA、实际光源、偏振与像差条件、胶及其他空间项 |
| 数值表示 | 核数、核截断与窗函数、采样、FFT padding、插值 |
| 范围定义 | 半径或宽度、坐标尺度、支持域形状、core 与读取域 |
| 精度 | 邻域误差预算、参考收敛、最大与尾部 EPE、拓扑失效 |
| 版图覆盖 | 产品环境、极端图形、独立验证集和外围扰动 |
| 优化协议 | 变量 owner、梯度或灵敏度汇总、邻域刷新时机 |
| 边界验收 | tile 大小及原点扰动、边与角、完整输出复算 |
| 资源 | 实际工作流的时间、峰值内存、通信与版本 |
更换照明、工艺窗口、胶模型、核、采样或产品图形分布后,应按变化影响重新验证其中相关部分。一个附带这些条件的半径,才有机会在下一版流程中被可靠复用。
研究方法与材料范围
本篇采用围绕明确工程问题的技术资料研究。除 OPC ambit、interaction radius、kernel truncation、halo、coherence 和 flare 外,补查了 Maxwell scattering、vector imaging、Hopkins/Abbe、Airy encircled energy、reaction diffusion 与 sparse Jacobian,并追踪作者原文、大学讲义、官方数学文档和工业公开说明。它不声称完成穷尽式系统综述,也未使用保密 PDK 或工业配方。
参考文献中的教程用于基础解释和历史经验归属,算法论文用于核对明确实验条件,专利用于确认已公开的计算依赖与架构。专利的描述不自动证明某款产品采用该方案。文献 [15] 本轮只读到出版社摘要及章节节选,未据其未读全文引用实验表格或量化收益;[8] 只核对 Crossref 书目信息和经典论文归属,具体数学关系用已读取的 [7] 与本文推导核对;[5] 读取的是作者 2006 年 ZIB 报告版本,并核对 2007 年期刊版元数据,未将两版页码混用。
三类结果分别解释。Maxwell 方程与谐波能量关系是所列材料假设下的物理基础;薄掩模、标量、平移不变、阈值和有限核是模型假设;圆形 PSF 尾积分、误差传播与矩阵例子是在这些条件下的数学推导。数值算例检验实现和误差机制,不替代晶圆标定。
需要继续依赖具体工艺的数据包括实际瞳函数和光源、掩模与膜堆、胶及刻蚀参数、允许误差、版图环境和签核条件。缺少这些输入时,公开文献无法给出一个可信的生产半径。
所有六张图均由随文程序作科学绘图,不使用图像生成模型,不复制原论文图。程序、结果和图表源文件随发布包提供。本文由 AI 协助检索、推导整理、程序编写与文字起草;数值结果来自已执行程序,文献和论断在同一流程内核查,未接受独立外部评审。
参考文献
[1] Mack, C. A. (2008, November). Proximity distance. The Lithography Expert, Microlithography World, Tutor 63. 作者原文. 重点为 PDF 第 1 至 3 页,式(1)至式(5)。
[2] Yu, P., & Pan, D. Z. (2007). A novel intensity based optical proximity correction algorithm with speedup in lithography simulation. In 2007 IEEE/ACM International Conference on Computer-Aided Design (pp. 854–859). DOI · 作者 PDF. 参数来自 §V,印刷页 858。
[3] Cobb, N. B. (1998). Fast optical and process proximity correction algorithms for integrated circuit manufacturing [Doctoral dissertation, University of California, Berkeley]. 作者论文. 重点为 §§3.1、3.2.2、3.3.2、4.3,论文印刷页 36 至 41、47、53 至 55。
[4] Barbastathis, G., Sheppard, C., & Oh, S. B. (2009). 2.71/2.710 Optics, Lecture 14: Maxwell’s equations; polarization; Poynting’s vector. MIT OpenCourseWare. 课程原文. 已读取 PDF,重点第 1、5、7–9 页。
[5] Schädle, A., Zschiedrich, L., Burger, S., Klose, R., & Schmidt, F. (2007). Domain decomposition method for Maxwell’s equations: Scattering off periodic structures. Journal of Computational Physics, 226(1), 477–493. DOI. 已读取的公开全文为同题 ZIB Report 06-04, 2006,重点为 §§1–2 的边值问题、界面匹配和域分解思想。
[6] Liu, P., Zhang, Z., Lan, S., Zhao, Q., Feng, M., Liu, H.-Y., Vellanki, V., & Lu, Y.-W. (2012). A full-chip 3D computational lithography framework. In Optical Microlithography XXV, Proceedings of SPIE, Vol. 8326, 83260A. DOI. 已读取本地留存的出版社 PDF,重点为 §§1–3,尤其 §2.1 对薄掩模及入射角近似的限制。
[7] Kirchauer, H. (1998). Photolithography simulation [Doctoral dissertation, Technische Universität Wien]. 大学全文目录. 本文核查 §4.1.1 标量衍射、§4.1.5 矢量扩展、§4.2.1 离焦、§4.3.1 Abbe、§4.3.2 Hopkins 及 §5.3.1 严格电磁模型。
[8] Hopkins, H. H. (1953). On the diffraction theory of optical images. Proceedings of the Royal Society of London. Series A, 217(1130), 408–432. DOI. 本轮只核对书目元数据;成像公式的实际阅读与复核依据为 [7] 的公开章节。
[9] Barbastathis, G., Sheppard, C., & Oh, S. B. (2009). 2.71/2.710 Optics, Lecture 22: Coherent and incoherent imaging. MIT OpenCourseWare. 课程原文. 重点为 PDF 第 6–9 页及非相干 PSF 推导。
[10] Mack, C. A. (2001, Winter). Using the normalized image log-slope. The Lithography Expert, Microlithography World, Tutor 32. 作者原文.
[11] National Institute of Standards and Technology. Digital Library of Mathematical Functions, §10.6 Recurrence relations and derivatives 与 §10.17 Asymptotic expansions for large argument. 重点公式 10.6.2、10.6.3 和 10.17.3;访问于 2026-11-01。
[12] Mack, C. A. (2006, August). Diffusion and resolution for chemically amplified resists. The Lithography Expert, Microlithography World, Tutor 54. 作者原文. 简化假设及时间累积见 PDF 第 1 页。
[13] Byers, J. D., Smith, M. D., & Mack, C. A. (2004). Lumped parameter model for chemically amplified resists. In Advances in Resist Technology and Processing XXI, Proceedings of SPIE, Vol. 5377, pp. 1462–1474. DOI · 作者 PDF. 本文重点为式(10a–c)、式(11)及扩散与时间积分的讨论。
[14] Gallatin, G. M., Gofman, E., Lai, K., Lavin, M. A., Mukherjee, M., Ramm, D., Rosenbluth, A. E., & Shlafman, S. (2008). Incorporation of a phase map into fast model-based optical proximity correction simulation kernels to account for near and mid-range flare (U.S. Patent No. 7,343,271 B2). IBM. 专利全文. 短、中、长程架构见 Fig. 4 及其说明。
[15] Kim, I., Myers, A., Melvin, L. S., III, Ward, B., Lorusso, G. F., Jonckheere, R., Goethals, A.-M., & Ronse, K. (2008). Flare mitigation strategies in extreme ultraviolet lithography. Microelectronic Engineering, 85(5–6), 738–743. DOI · 出版社摘要与章节节选.
[16] Lin, B., Yan, X.-L., Shi, Z., & Yang, Y.-W. (2011). A sparse matrix model-based optical proximity correction algorithm with model-based mapping between segments and control sites. Journal of Zhejiang University-SCIENCE C, 12(5), 436–442. DOI · 出版社全文. 重点为 §2 的 Jacobian、§3 的 sensitive area;其 Jacobian 针对控制点强度。
[17] Ungar, P. J. (2020). Modeling of a design in reticle enhancement technology (U.S. Patent No. 10,657,213 B2). D2S. 专利全文. 重点为 Figs. 11A–11B、Decomposition without Stitching of Solutions 及迭代通信说明。
[18] Beylkin, D., Ho, K. L., Trivedi, S. V., Xu, F., Lei, J., & Peng, D. (2020). Synchronized parallel tile computation for large area lithography simulation (U.S. Patent No. 10,671,052 B2). TSMC. 专利全文. 重叠区域及同步计算见 Figs. 6–8 和相应方法步骤。
[19] Yin, S., Zhao, W., Xie, L., Chen, H., Ma, Y., Ho, T.-Y., & Yu, B. (2024). FuILT: Full chip ILT system with boundary healing. In Proceedings of the 2024 International Symposium on Physical Design (pp. 13–20). DOI · 作者 PDF. 重点为 §3.3。
[20] SciPy community. scipy.signal.fftconvolve. SciPy official documentation. 官方文档. 已核对 full、same、valid 的线性卷积定义及零填充边界示例;访问于 2026-11-01。