计算光刻的反问题:成像带宽、邻近效应与工艺窗口
文章目录
计算光刻在光学带宽与制造约束内求解掩模和照明设计,使曝光、烘烤、显影及刻蚀后的晶圆轮廓满足电路要求。目标轮廓与掩模几何通常不同:局部偏置、辅助图形和曲线边界用于调整衍射场,而设计质量需要通过晶圆误差与工艺窗口评价。
ASML 的公开技术说明将掩模、扫描机和工艺的联合优化纳入计算光刻。[1] 本文从分辨率缩放与有限孔径成像出发,建立前向模型和受约束反问题,并讨论参数校准、误差传播及多重图形化对问题定义的影响。
分辨率缩放与 k₁ 的定义
常见的分辨率缩放关系是:
\[R=k_1\frac{\lambda}{NA},\qquad NA=n\sin\theta.\]这里的 $R$ 必须对应明确的尺寸定义,例如某种等线宽线空图形的半间距;$\lambda$ 是曝光的真空波长,$NA$ 是像方数值孔径,$n$ 是像方介质折射率,$\theta$ 是物镜接收光锥的最大半角。$k_1$ 汇总了照明、掩膜、光刻胶以及判定“能够打印”的工艺条件。它不是材料常数,也不是凭节点名称就能算出的机器能力。[2]
以 $193\,\mathrm{nm}$ 波长、$NA=1.35$ 和半间距 $40\,\mathrm{nm}$ 的等线宽线空图形为解析算例,有
\[k_1=\frac{R\,NA}{\lambda} =\frac{40\times1.35}{193}\approx0.280.\]所得 $k_1$ 描述这一线栅在给定曝光条件下的尺寸缩放,孤立线、接触孔和二维拐角的可打印性需要另行计算。“7 nm”“3 nm”等商业节点名称并不对应式中的同一个 $R$;不同层还具有不同间距、曝光次数和图形类型。
同样,$1.35$ 是特定浸没式系统采用的工程数值,并非 $NA$ 的普遍物理上限。定义只要求 $NA\leq n$,实际可实现值还受介质、光学材料、偏振、像差和制造条件限制。分辨率也不能与焦深脱离讨论:在常用近轴缩放近似下,焦深按 $\lambda/NA^2$ 缩放,提高 $NA$ 往往同时加剧离焦敏感性。[2][3]
有限孔径与衍射级次
把所有坐标折算到晶圆侧,考虑周期为 $p$ 的一维掩膜复振幅透过率:
\[m(x)=\sum_n a_n e^{i2\pi nx/p}.\]每个 $n$ 对应一个衍射级次。正入射、标量、薄掩膜近似下,投影瞳函数 $P$ 只接受一定范围的横向空间频率:
\[\begin{aligned} E(x)&=\sum_n a_nP(n/p)e^{i2\pi nx/p}, \\ I(x)&=|E(x)|^2. \end{aligned}\]理想圆形瞳的场频率支撑半径为 $NA/\lambda$。被瞳拒绝的级次不能参与干涉;保留下来的级次构成连续的强度分布,而不是原图形的一次简单几何缩放。这里必须先叠加场、再求模平方,不能直接把掩膜二值图与一个强度模糊核卷积,就当作通用光刻模型。[3]
由此能理解三种常见现象。角点需要较宽的二维频谱来定位,因此容易圆化;有限线段端部同时受两侧边缘和末端频谱影响,因此可能缩短;孤立线与密集线的频谱不同,邻域也不同,因此相同掩膜线宽未必得到相同晶圆线宽。变化的方向和幅度仍要靠具体照明与胶模型计算,不能给所有结构套一个统一的百分比。
有限孔径说明了光学带宽限制,完整前向过程还包含场到强度的平方关系、源点强度平均,以及显影和刻蚀的材料非线性。这些关系使计算光刻通常需要直接优化前向模型,而无法归结为普通线性反卷积。
前向模型的输出与层级
可以把制造链写为一组算子的复合:
\[C=\mathcal E\circ\mathcal D\circ\mathcal B \circ\mathcal X\circ\mathcal O(m;\boldsymbol\theta).\]$\mathcal O$ 描述掩膜衍射和投影;$\mathcal X$ 描述曝光与光化学;$\mathcal B$ 描述后曝光烘烤中的反应和输运;$\mathcal D$ 描述显影;$\mathcal E$ 描述刻蚀转移;$C$ 是最终轮廓。参数 $\boldsymbol\theta$ 包括照明、剂量、焦点位置、膜堆、胶厚和其他条件。这是本文的组织记号,不意味着实际软件一定把每一步都单独求解。[3]
对生产 OPC(光学邻近效应修正)来说,目标可能只是预测一个校准后的二维轮廓;对新型 EUV 掩膜或新胶体系,研究者可能需要求解三维电磁场、膜内吸收和化学输运。模型要回答的问题决定模型的复杂度。更精细的方程不自动带来更好的晶圆预测:输入参数未知、校准样本不足和数值误差,都可能抵消物理细节带来的收益。
在确定性模型和充分边界条件下,正向数值解通常比反设计更直接,但严谨三维求解的成本仍然可能很高。随机胶模型输出的是结果分布,其预测对象与单一确定轮廓不同。
反问题的存在性、非唯一性与稳定性
如果目标轮廓为 $C_{\rm tar}$,最直观的写法是寻找 $m$,使
\[\mathcal F(m;\boldsymbol\theta)\approx C_{\rm tar}.\]反问题同时受到可实现性、非唯一性和稳定性的限制:目标可能包含带宽之外的信息,不同掩模可能形成近似相同的轮廓,而标称误差较小的候选也可能对剂量、离焦或掩模误差敏感。求解目标因此是在可制造集合中寻找满足轮廓及裕量要求的候选,而非构造普遍存在的 $\mathcal F^{-1}$。
一个示意性的优化问题是:
\[\min_{m\in\mathcal M} \sum_{q\in\mathcal Q}w_q\, L\!\left(\mathcal F(m;q),C_{\rm tar}\right) +\alpha R(m).\]$\mathcal M$ 是可制造掩膜集合,$\mathcal Q$ 是剂量与离焦等工艺采样点;$L$ 衡量轮廓误差,$R$ 惩罚过小碎片、过密细节或过高几何复杂度。这里的正则化不是数学装饰:没有它,算法可能产生仿真上有利、掩膜写入或检测时却不可接受的结构。
误差度量也有选择。若只比较整张二值图的像素差,少数关键连接处的桥连可能被平均掉;按目标边界法线测量的边缘位置误差 EPE,更接近局部尺寸控制,但仍需额外检查拓扑、缺口、桥连和辅助图形误打印。单一损失函数通常不足以代表制造良率。
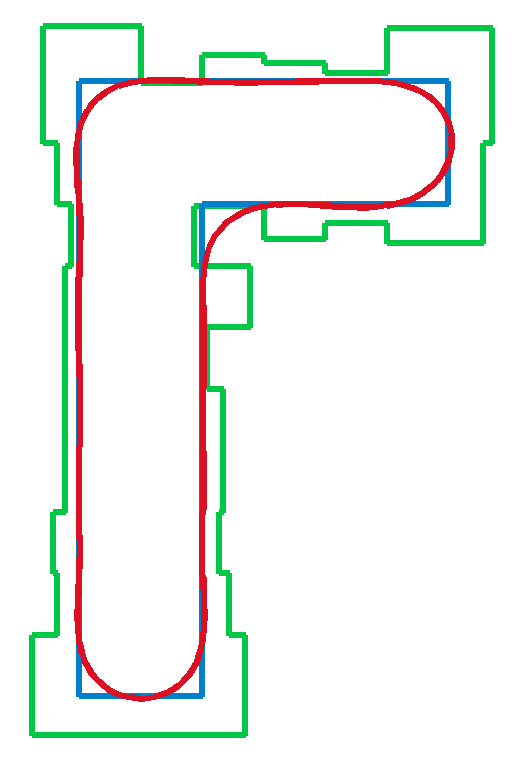
OPC、ILT 与 SMO 的优化变量
基于规则的 OPC 用特定图形类别和邻域建立修正规则,例如端部延伸和线宽偏置。它便于解释、速度快,但规则需要覆盖真实交互条件。基于模型的 OPC 则把边缘切成可移动片段,仿真轮廓、测量 EPE,再更新边缘位置;它能处理更多邻近关系,也直接受到模型准确度和片段参数化的限制。[1][4]
ILT(逆光刻技术)通常放宽几何表达,使掩膜能够通过像素、水平集或曲线等表示方式发生更自由的变化。它与 OPC 的区别更多在参数化和搜索自由度,而不是“一个是反问题、另一个不是”。自由度增加可能改善结果,也会提高约束处理、优化收敛、掩膜数据与写入的难度,不能等同于保证找到全局最优。
SMO(源—掩模协同优化)进一步把光源 $S$ 也作为变量:
\[\begin{aligned} &\min_{m,S}L\!\left(\mathcal F(m,S),C_{\rm tar}\right), \\ S\geq0,\quad \int S\,d\mathbf s&=1. \end{aligned}\]照明改变衍射级次进入瞳的位置及其相对权重,掩膜改变这些级次的复振幅。两者耦合,因此源与掩膜的联合设计具有物理依据。Rosenbluth 等人在 2001 年的研究已经明确展示了这一问题,也说明了早期示例针对小范围二维图形;不能把局部研究结果直接外推成所有产品层的收益。[5]

边缘修正的局部线性模型
假设目标边缘在 $x_t$,当前仿真等值线在 $x_e$,定义 $e=x_e-x_t$。把附近某个掩膜边缘移动 $\Delta m$,若处在线性响应范围,
\[\Delta e\approx J\,\Delta m, \qquad J=\frac{\partial e}{\partial m}.\]若示例中 $e=2\,\mathrm{nm}$、$J=0.8$,理想的一阶更新是 $\Delta m=-2.5\,\mathrm{nm}$。但 $J$ 不是固定“缩小倍率”:相邻边缘会互相影响,多个 EPE 与多个片段之间形成矩阵;在低对比度位置,响应可能陡变甚至失去可用交点。实际更新因此需要步长控制、邻域联动和重新仿真。
这也解释了为什么“名义 CD(关键尺寸)对了”仍然不够。如果修正把图像阈值放在很平的坡上,同样大小的强度扰动会产生更大的边缘位移。优化应同时检查斜率、工艺窗口和掩膜误差敏感性,而不能只在最佳焦点把误差压到零。
模型校准与独立验证
紧凑模型用较低成本预测大量图形,需要从晶圆量测或严格计算中估计参数;严格模型适合研究具体物理和生成对照,但同样需要材料参数与边界条件。两者可以结合,没有一套适用于所有产线的固定分工。
校准时把某组线空数据拟合到很好,不代表模型已经能预测二维接触孔、不同方向的线端和未见过的邻域。合理的检验应把用于拟合的数据与用于验证的数据分开,并覆盖尺寸、间距、方向、剂量、离焦和膜堆条件。量测本身的 SEM 偏差、轮廓提取方式和噪声,也进入误差预算。
残差的方向和邻域依赖可用于识别遗漏效应。例如,特定方向的系统偏大可能与偏振、三维掩模响应或计量方向偏差有关;密度相关的偏差可能提示胶或刻蚀模型的覆盖不足。增加参数仅在新增自由度能够被独立数据约束时才有预测意义。
多重图形化与单次曝光带宽
如果某一目标间距无法在既定单次曝光条件下稳定形成,可以把目标分解成更稀疏的子图形,分别曝光或通过间隔层工艺生成更密的最终结构。最终晶圆的间距,便不再等于任一单次光学曝光必须直接传递的间距。
这时,如果仍把最终半间距塞进单次曝光的 Rayleigh 关系,计算出来的很小 $k_1$ 并不能证明某一次曝光突破了同样的极限。问题已经从“一个掩膜怎样成像”变成“多个步骤怎样共同生成结构”。对曝光次数、图形分解与自对准过程不加说明的节点对比,物理意义会变得含混。[2]
计算任务也随之增加。相邻图形由不同曝光步骤定义时,套刻误差会进入间距和连接的误差预算;分解算法需要处理颜色冲突和接缝;某个子掩膜的局部优化,还要考虑另一步骤产生的邻域。可以看出,增加步骤把某一种成像困难转换成另一组制造与优化困难,最终应比较共同良率、成本和周期。
边缘位置的误差预算
假设某个目标边缘的位置是多个工艺变量的函数。在小扰动条件下,可线性化为
\[\delta x_e\approx\sum_i \frac{\partial x_e}{\partial\theta_i}\delta\theta_i+b_{\rm model}.\]其中 $b_{\rm model}$ 表示模型的系统偏差。若把灵敏度组成向量 $\mathbf j$,变量协方差为 $\Sigma$,则随机部分的边缘位置方差为
\[\operatorname{Var}(x_e)\approx\mathbf j^{\mathsf T}\Sigma\mathbf j.\]这是本文对局部误差传播的数学展开,不是某家工厂的实际预算表。它说明了为什么不能把所有误差无条件平方相加:焦点位置、剂量、胶厚和量测偏差可能相关。若省略协方差,估计可以偏乐观,也可以偏保守;若存在明确系统偏差,更不能把它当作零均值噪声平均掉。
验证报告需要给出目标轮廓及容差、图形与工艺覆盖范围、系统和随机残差,以及外推范围。这些条件决定误差预算和预测结论的有效性。
还应区分“模型不确定性”和“工艺本身的随机性”。增加校准数据可能减少前者,却不必然降低真实的光子或化学涨落;增加曝光剂量可能改变后者,却不能修正错误的掩膜三维模型。明确两者,才知道下一笔实验或计算预算应花在哪里。[3][6]
EUV 的三维效应与随机性
波长缩短会改变可用带宽,但不会消除掩膜、胶和工艺的不确定性。反射式掩膜的三维几何及多层膜响应,使简单薄掩膜近似需要重新检验;高 NA 下,标量和近轴近似的适用性也更受限制。[3]
另外,EUV 胶的随机结果与平均轮廓不同。光子吸收、化学物种数量及其反应和输运会产生局部波动。Mack 的随机缩放研究强调,剂量、图像质量和胶性质共同影响粗糙度,不能把所有变化都归结为光子散粒噪声。[6] 这意味着优化平均 EPE 只是一个层次;若要判断缺失孔、微桥等缺陷概率,还需要统计模型与足够的实验样本。
计算光刻以可校准的前向模型连接设计目标、制造约束与误差预算,在上机前评价掩模和照明方案。改进应体现为既定物理条件下的轮廓误差、工艺裕量或失效概率变化,并由相应模型和实验数据验证。
参考文献
[1] ASML. Computational lithography. 官方技术说明,未注明发布日期。原文。访问日期:2026-10-25。
[2] ASML. The Rayleigh criterion for resolution. 官方技术说明,未注明发布日期。原文。访问日期:2026-10-25。文中 $k_1=0.25$ 的极限表述应结合单次曝光、图形及分辨率定义理解,不能当作所有图形和多重图形化的统一限制。
[3] Mack, C. A. Fundamental Principles of Optical Lithography: The Science of Microfabrication. Wiley, 2007. 尤其第 2–10 章。DOI: 10.1002/9780470723876。访问日期:2026-10-25。
[4] ASML. Pushing k1 further. 官方技术说明,未注明发布日期。原文。访问日期:2026-10-25。
[5] Rosenbluth, A. E.; Bukofsky, S. J.; Hibbs, M. S.; Lai, K.; Molless, A. F.; Singh, R. N.; Wong, A. K. K. “Optimum mask and source patterns to print a given shape.” Proceedings of SPIE, 4346, 486–502, 2001. DOI: 10.1117/12.435748;香港大学作者机构书目与摘要。访问日期:2026-10-25。
[6] Mack, C. A. “Metrics for stochastic scaling in EUV lithography.” Proceedings of SPIE, 11147, 111470A, 2019. DOI: 10.1117/12.2538985;作者公开稿。访问日期:2026-10-25。